
AMR / AGV 导航与设施地图:Spatial Map 能为机器人团队提供什么(以及不能提供什么)
Spatial Map 不是车队管理系统:它为 AMR/AGV 团队提供以 GeoJSON 导出的墙、门、货架和通道等设施几何,一个在浏览器中运行的路线检查,以及显示机器人实时位置的地图。
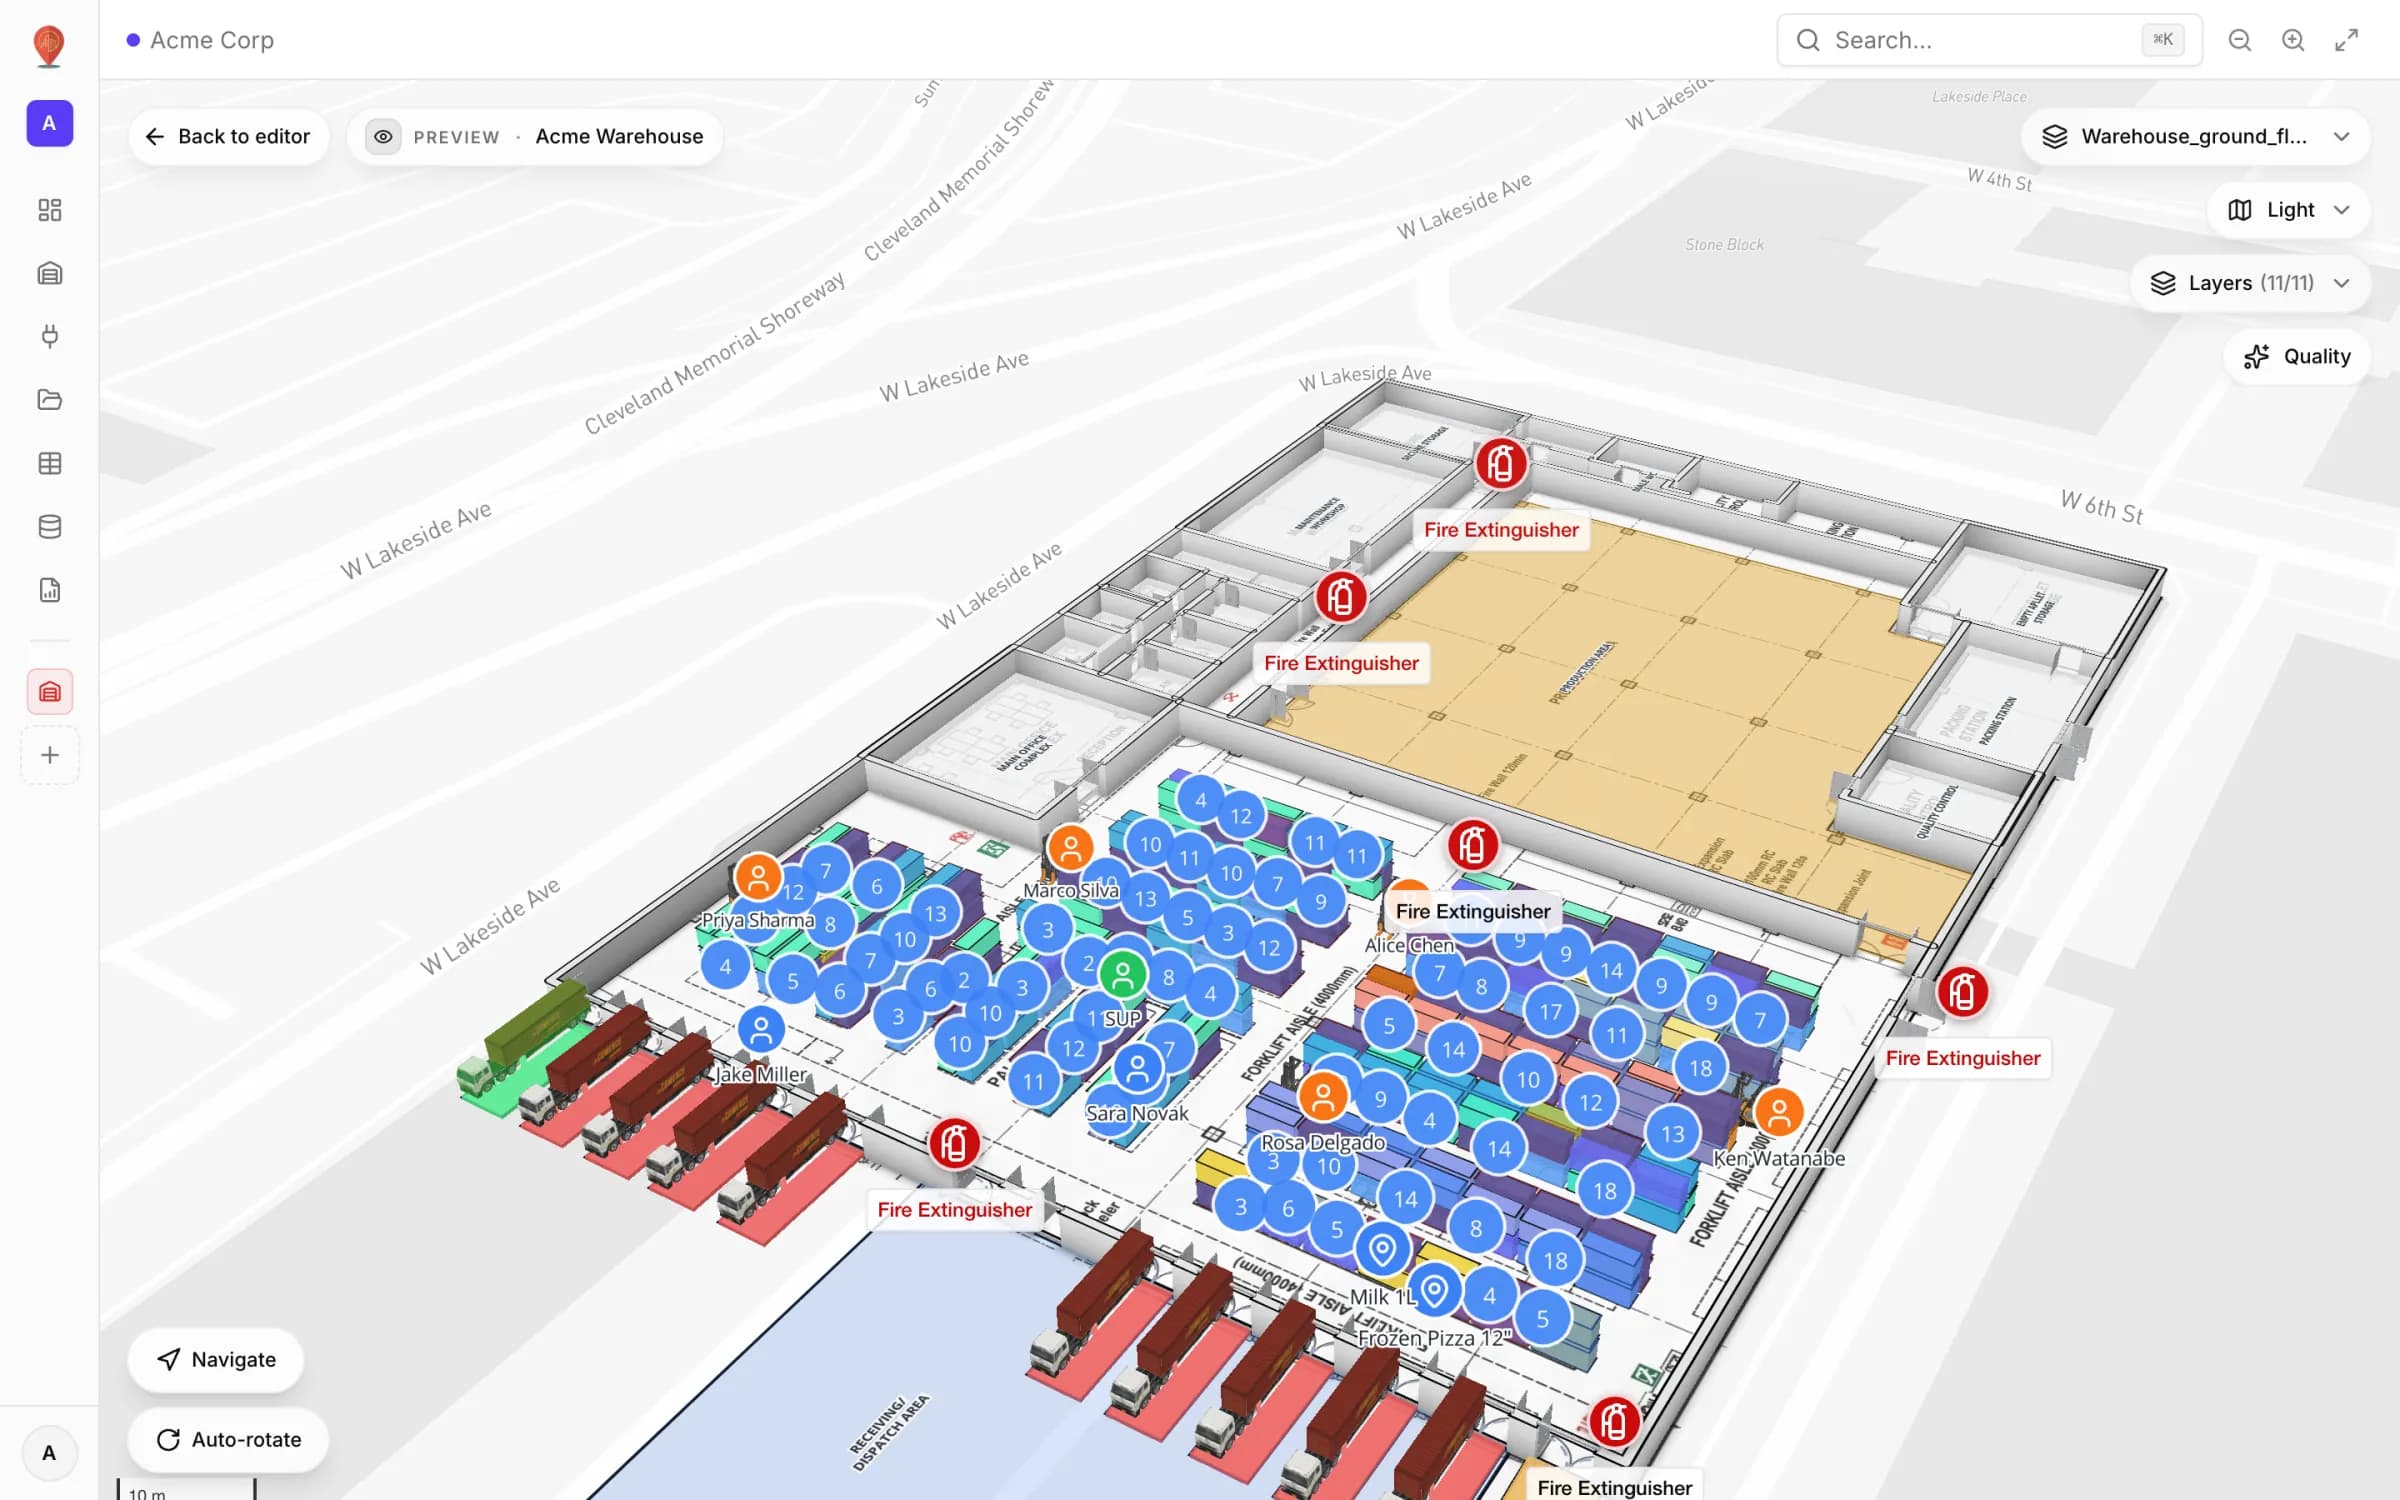
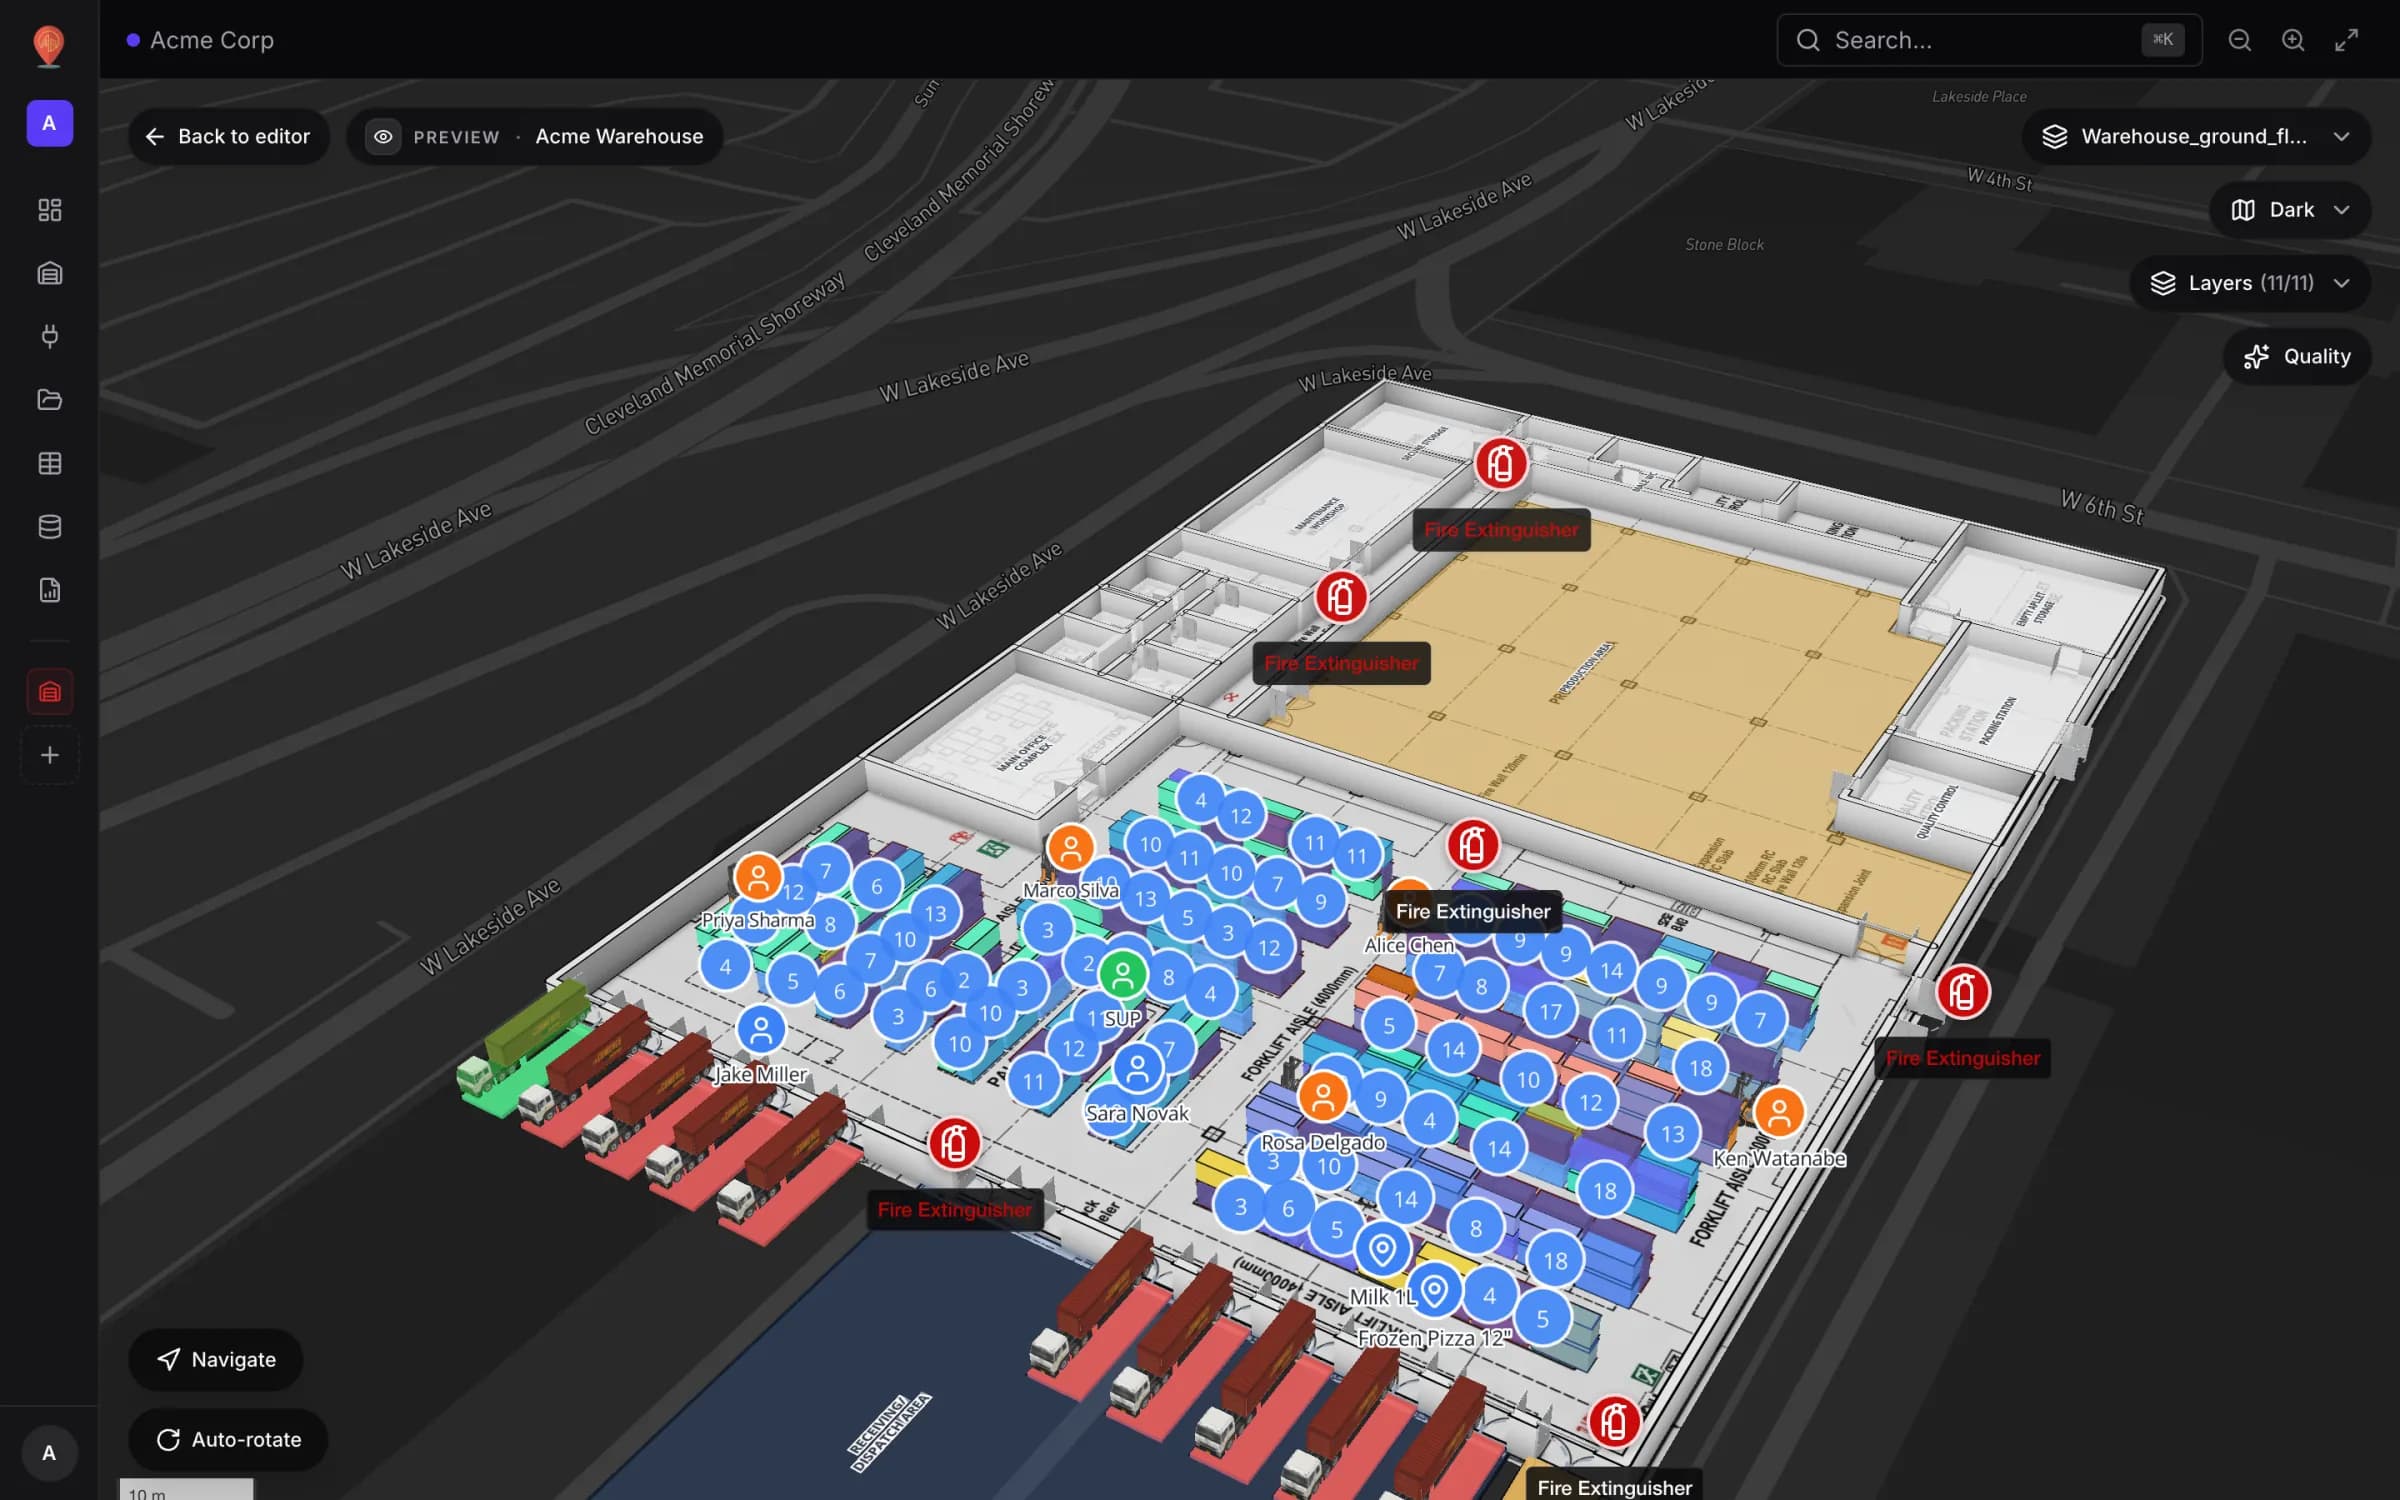
地图能为车队做什么、不能做什么
Spatial Map 实际上如何计算路线
这里没有手工维护的节点和边构成的图。你请求一条路线时,Spatial Map 会在当前楼层铺一张 25 厘米单元的网格,并根据该处绘制的内容把每个单元标为可通行或阻塞。空地 —— 你以区域形式画出的房间、分区和通道 —— 可以通行。线和墙按墙厚阻挡。每扇门会在它所在的墙上开出缺口。每个货位都是障碍。墙和货架周围留有约 0.3 米间隙,因此窄于约 0.6 米的缝隙视为不通。随后 A* 找出最短的可通行路径,并把它拉直、在每条通道中居中。
路线只在一个楼层内计算。楼梯、电梯和扶梯会在地图上绘制并标注,但搜索不会经过它们,也没有“优先电梯”的选项。跨楼层的行程是两条路线:一条到一楼的电梯,一条从下一层的楼梯平台出发。完整规则见导航文档。
把几何交给车队
Spatial Map 不通过 API、SDK 或车队管理系统连接器开放路线计算,也不发布导航图。它给机器人团队的是源几何。在编辑器中,Data 菜单里的导出会打开 Export shapes…,可将设施写成 GeoJSON(FeatureCollection,每个要素的类型在 properties.kind 中,并带完整几何)、JSON、Excel 或 CSV —— 可以导出全部、指定类型(线和墙、门、货架、区域、楼梯…)或仅导出选中内容。
{
  "type": "FeatureCollection",
  "features": [
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70061, 41.50012], [-81.70002, 41.50013]] },
      "properties": { "id": 412, "kind": "line", "name": "North wall", "floorPlanId": 48, "rotation": 0 }
    },
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70041, 41.50012], [-81.70037, 41.50012]] },
      "properties": { "id": 88, "kind": "door", "name": "Dock door 3", "floorPlanId": 48, "rotation": 0 }
    }
  ]
}在地图上展示车队 —— 是监控,不是控制
Spatial Map 在日常工作中真正有用的是可见性。只要你的车队管理系统或中间件能报告每台机器人在哪里,地图就能把它们显示在已有的货架、人员和库存旁边:
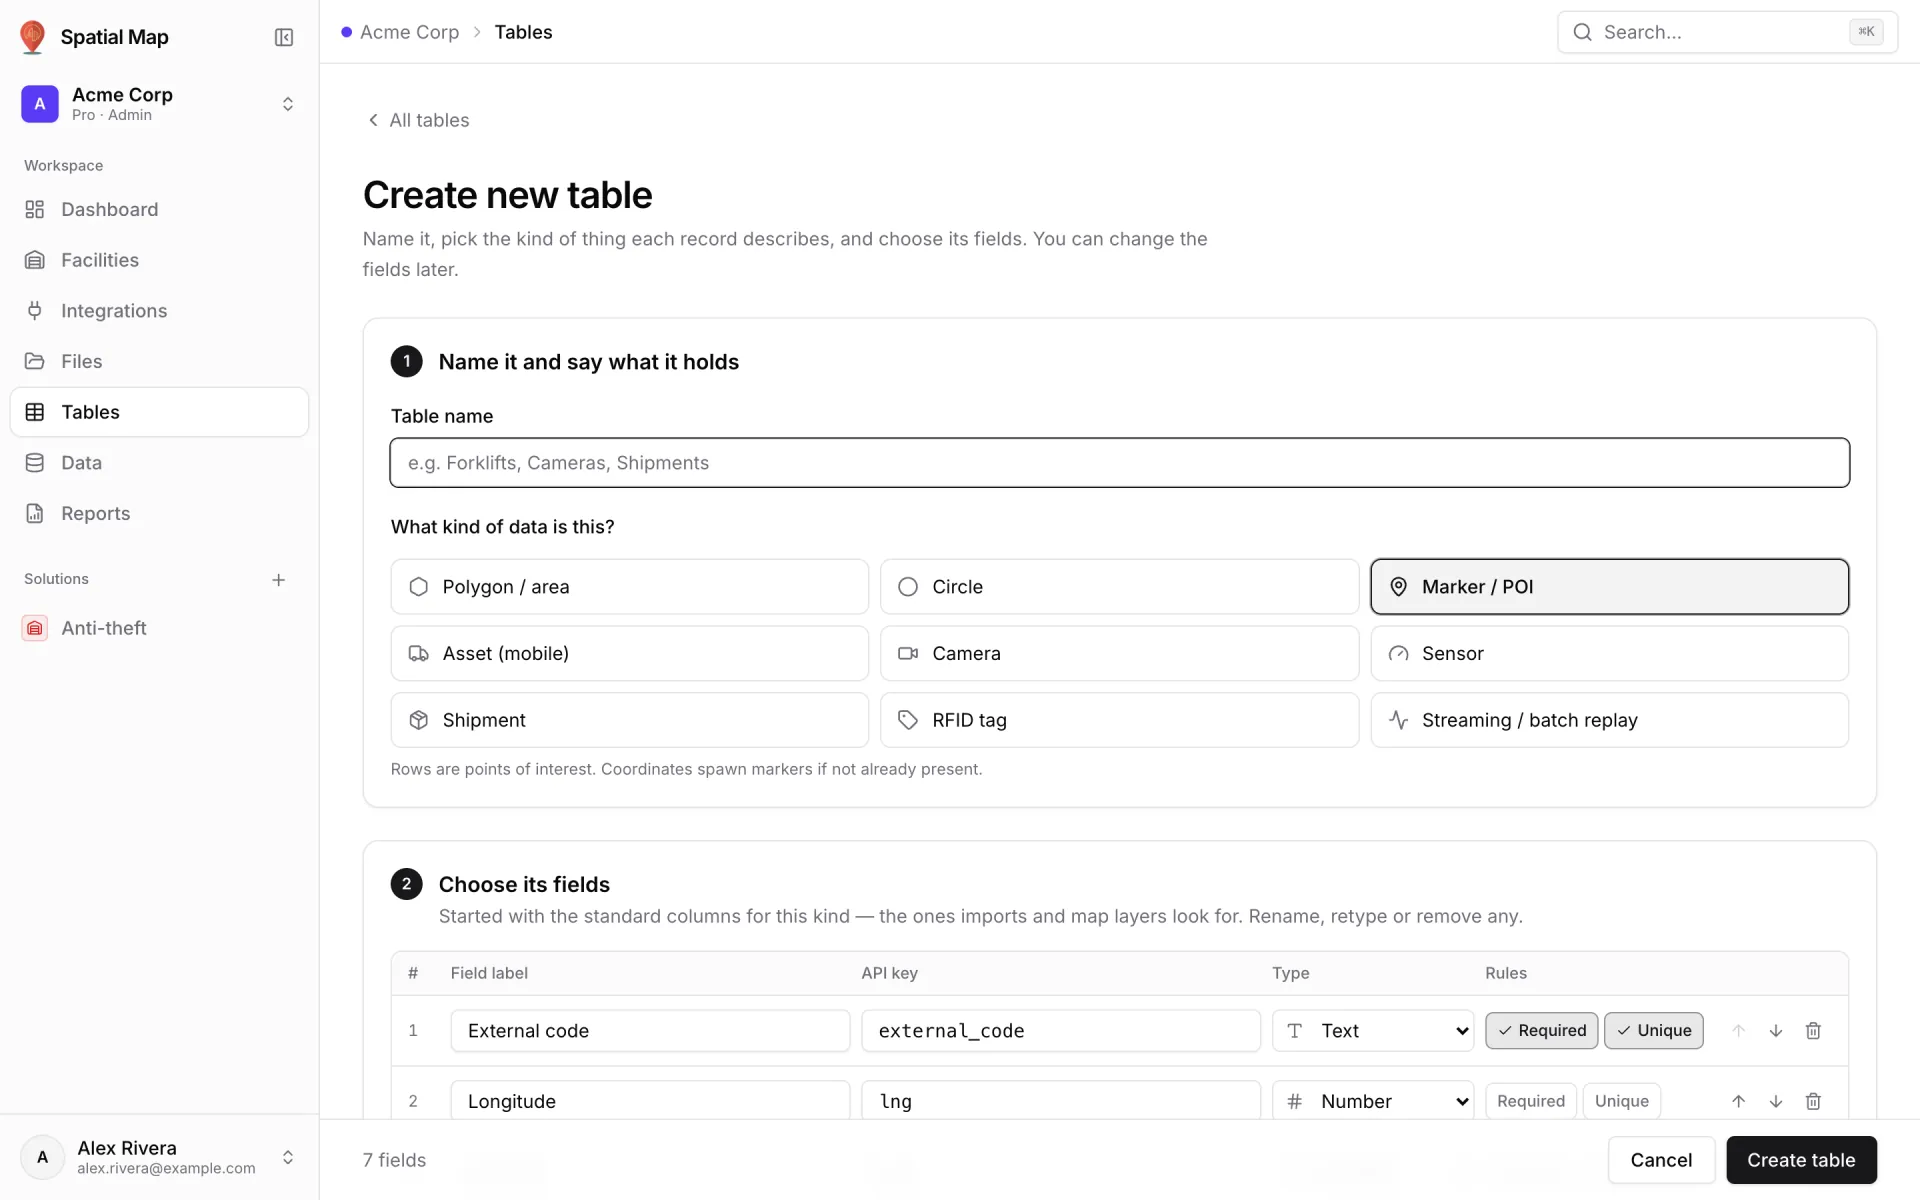
- 1为车队建一张数据表
在 Tables 中新建一张表,比如“Forklifts”或“AMRs”,类型选 Asset (mobile)。它自带标准列 —— 一个外部编码加经度和纬度 —— 电量、状态或任务等字段由你添加(数据表)。
- 2写入位置
用数据表的写入 API 从中间件推送数据行 —— 每张表一个令牌,批量 upsert 每次最多 1,000 行,默认每个令牌每分钟 60 次请求 —— 或者让数据表按计划轮询一个 REST 接口(轮询大约每分钟执行一次)。这是近实时的可见性,不是控制回路。
- 3关联到设施
添加数据链接:用 Live location marker 把每台机器人放在它的坐标上,用 Movement trails 画出最近的轨迹,或用 Historical movement 在地图底部的播放器中回放数据表的变更记录(数据链接)。
- 4为作业出报表
把任务也记录到数据表中。Acme Warehouse 演示有一份 Pick Events 日志,每个事件都带一台叉车,它的 Forklift Utilization 报表据此生成各叉车行程的环形图 —— 同一个向导也适用于机器人任务。
可以期待什么
同一套路线计算面向人的一面 —— 查看器中的 Navigate 按钮、步行时间、逐步指引 —— 请阅读带逐步指引的室内导航。机器人周边的运营管理,请参阅面向仓库的 Spatial Map。
让数据落到该在的平台上。
Spatial Map 把电子表格、传感器数据流和 CAD 图纸融合成一张实时的 3D 场地视图 —— 无需安装,七天免费试用。
在线演示
继续阅读
- 深度剖析室内导航软件:在你的平面图上生成逐步路线指引GPS 到了大门口就失灵了。本文介绍 Spatial Map 如何从你本来就在维护的平面图生成步行路线、在查看器里给访客逐步指引,并如实说明楼层、电梯和无障碍今天是怎么处理的。
- 深度剖析用 AI 把平面图变成数字孪生:即将推出什么,今天又该怎么做能把平面图变成房间和墙的 AI,是数字孪生项目里呼声最高的捷径。我们的 AI Map 正在开发中,目前还不能使用。本文介绍它将要做什么,以及今天就能得到同样结果的工作流程。
- 深度剖析Mapbox GL 标记遮挡:让 HTML 标记藏到 3D 楼板、墙体和货架后面Mapbox Marker 的 occludedOpacity 只对 3D 地形生效,对楼板、墙体和货架毫无作用。本文介绍我们改用的解析深度测试,以及一路踩过的 symbol 图层陷阱。