
Navegación AMR / AGV y el mapa de tu instalación: lo que Spatial Map aporta a un equipo de robótica (y lo que no)
Spatial Map no es un gestor de flotas: da a los equipos AMR/AGV la geometría en GeoJSON, una prueba de rutas desde muros, puertas y racks y posiciones en vivo.
Qué puede y qué no puede hacer el mapa por una flota
Cómo calcula rutas Spatial Map en realidad
No hay un grafo de nodos y aristas mantenido a mano. Cuando pides una ruta, Spatial Map extiende una cuadrícula de celdas de 25 cm sobre la planta actual y marca cada celda como libre o bloqueada según lo que haya dibujado. El suelo abierto —las salas, zonas y pasillos que dibujaste como áreas— es transitable. Las líneas y los muros bloquean, con su grosor de muro. Cada puerta abre un hueco en el muro en el que está. Cada celda de rack es un obstáculo. Muros y racks llevan una holgura de unos 0,3 m, así que un hueco de menos de unos 0,6 m cuenta como cerrado. Después A* encuentra el camino libre más corto, que se endereza y se centra en cada pasillo.
El enrutamiento se queda en una planta. Escaleras, ascensores y escaleras mecánicas se dibujan y etiquetan en el mapa, pero la búsqueda no pasa por ellos y no hay opción de «preferir ascensores». Un trayecto entre plantas son dos rutas: una hasta el ascensor en la primera planta y otra desde el rellano en la siguiente. Las reglas completas están en la documentación de orientación.
Entrega la geometría a la flota
Spatial Map no expone el enrutamiento mediante API, SDK ni conector para gestores de flota, y no publica un grafo de navegación. Lo que da a un equipo de robótica es la geometría de origen. En el editor, la exportación del menú Data abre Export shapes…, que guarda la instalación en GeoJSON (una FeatureCollection con el tipo de cada elemento en properties.kind y su geometría completa), JSON, Excel o CSV: todo, los tipos que elijas (líneas y muros, puertas, racks, áreas, escaleras…) o solo la selección.
{
  "type": "FeatureCollection",
  "features": [
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70061, 41.50012], [-81.70002, 41.50013]] },
      "properties": { "id": 412, "kind": "line", "name": "North wall", "floorPlanId": 48, "rotation": 0 }
    },
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70041, 41.50012], [-81.70037, 41.50012]] },
      "properties": { "id": 88, "kind": "door", "name": "Dock door 3", "floorPlanId": 48, "rotation": 0 }
    }
  ]
}Muestra la flota en el mapa: supervisión, no control
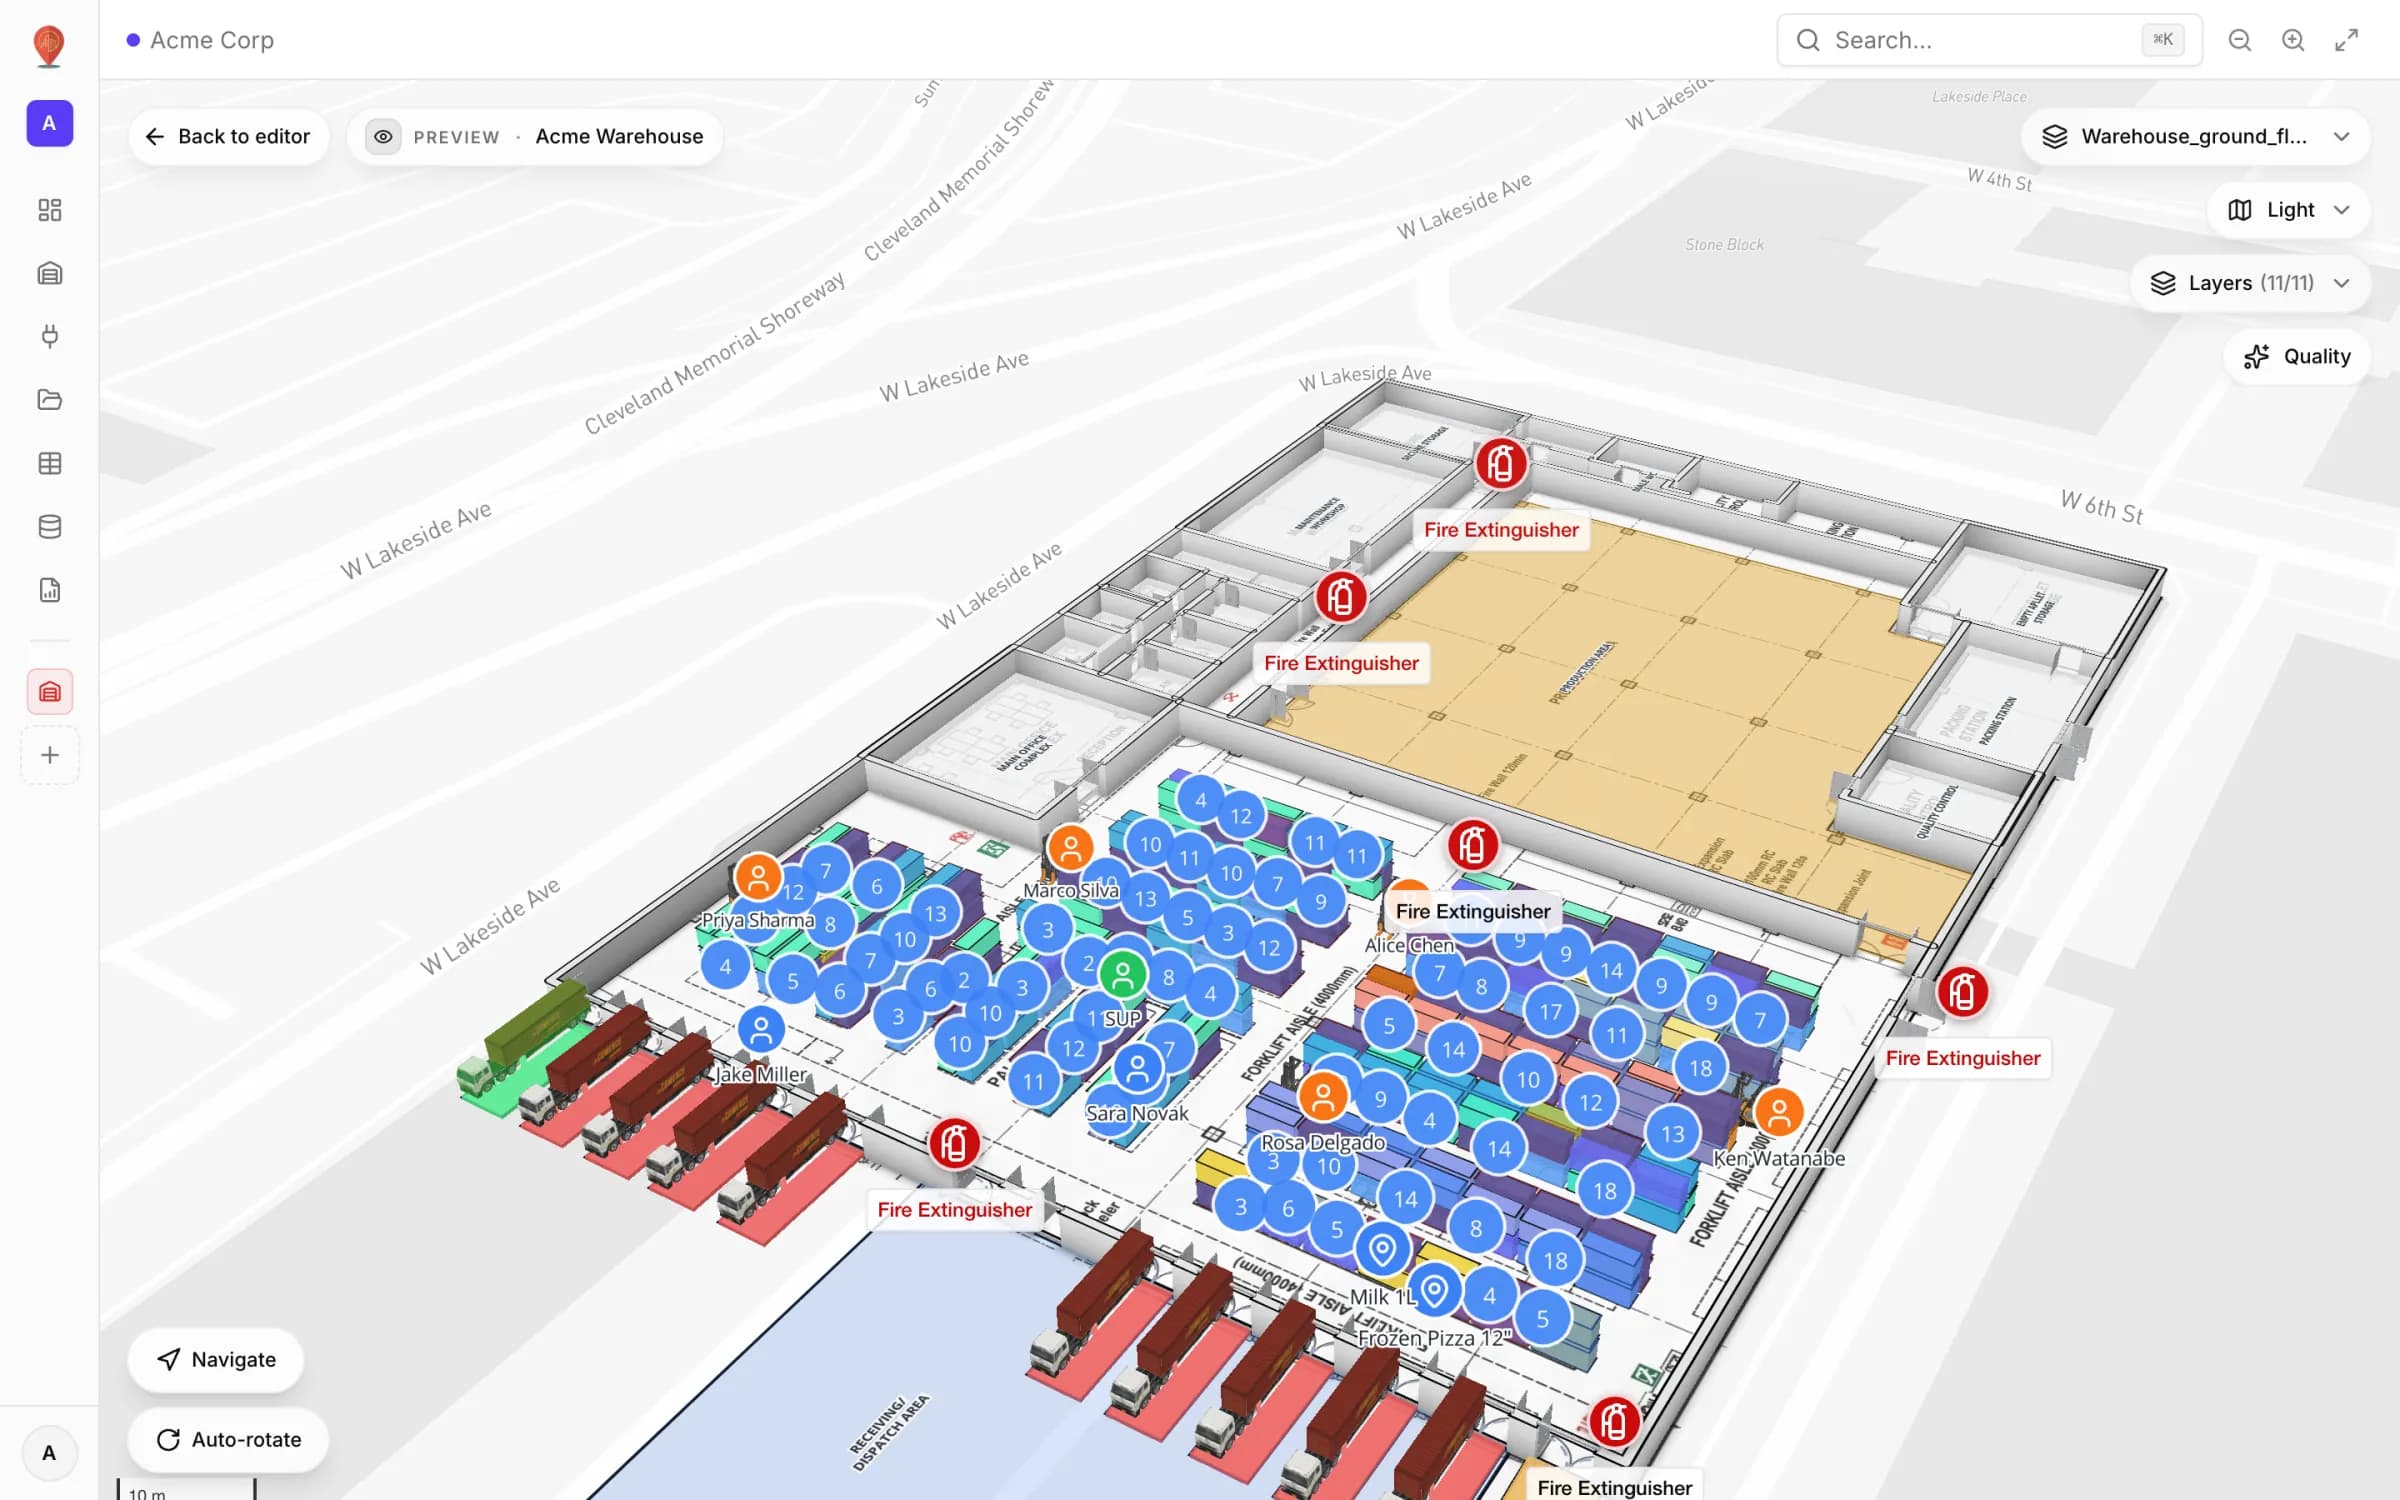
Donde Spatial Map sí ayuda en el día a día es en la visibilidad. Si tu gestor de flota o tu middleware puede informar de dónde está cada robot, el mapa puede mostrarlo junto a los racks, personas y existencias que ya enseña:
- 1Crea una tabla para la flota
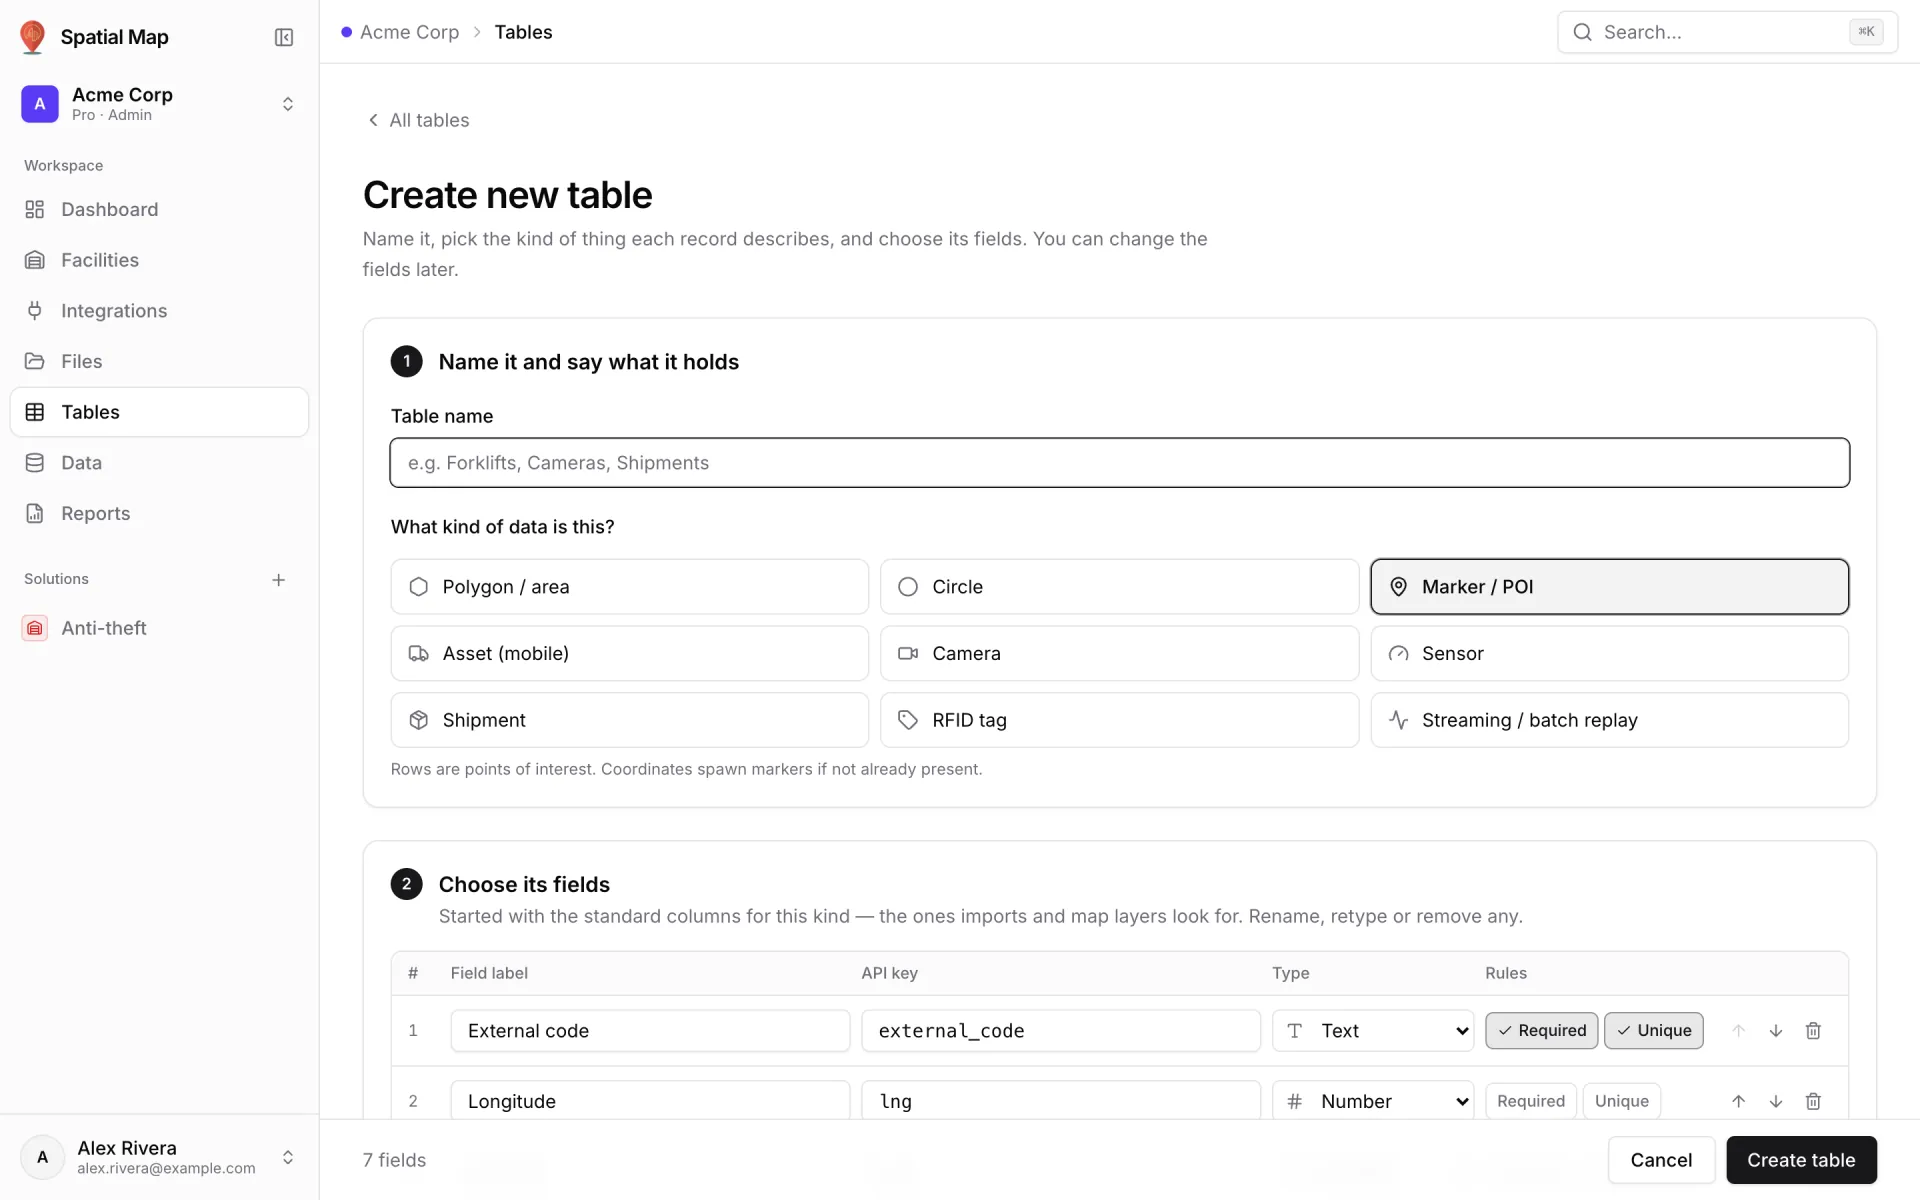
En Tables, crea una tabla como «Forklifts» o «AMRs» y elige Asset (mobile). Empieza con las columnas estándar —un código externo más longitud y latitud— y tú añades batería, estado o tarea (tablas).
- 2Aliméntala con posiciones
Envía filas desde tu middleware con la API de escritura de la tabla —un token por tabla, upserts masivos de hasta 1.000 filas por llamada, 60 peticiones por minuto y token por defecto— o deja que la tabla consulte un endpoint REST de forma programada (el sondeo se ejecuta aproximadamente una vez por minuto). Es visibilidad casi en tiempo real, no un bucle de control.
- 3Vincúlala a la instalación
Añade un vínculo de datos con Live location marker para situar cada robot en sus coordenadas, Movement trails para dibujar sus trayectos recientes o Historical movement para reproducir el historial de cambios de la tabla con un reproductor al pie del mapa (vínculos de datos).
- 4Saca informes del trabajo
Registra también las tareas en una tabla. La demo Acme Warehouse mantiene un registro Pick Events con una carretilla en cada evento, y su informe Forklift Utilization lo convierte en un anillo de viajes por carretilla; el mismo asistente sirve para misiones de robots.
Qué esperar
Para el lado humano de este mismo enrutamiento —el botón Navigate del visor, los tiempos a pie, las indicaciones paso a paso— lee orientación en interiores con indicaciones paso a paso. Para la operación alrededor de los robots, consulta Spatial Map para almacenes.
Prueba la plataforma que tus datos merecen.
Spatial Map convierte hojas de cálculo, sensores y planos CAD en una vista 3D en vivo de tus instalaciones — sin instalar nada, prueba gratuita de siete días.
Velo en vivo
Sigue leyendo
- Análisis en profundidadSoftware de orientación en interiores: indicaciones paso a paso en tu planoEl GPS se queda en la puerta. Así construye Spatial Map rutas a pie a partir del plano que ya mantienes, da indicaciones paso a paso a los visitantes en el visor y, con franqueza, dónde encajan hoy plantas, ascensores y accesibilidad.
- Análisis en profundidadDel plano a gemelo digital con IA: lo que llega y cómo hacerlo hoyUna IA que convierta un plano en salas y muros es el atajo más pedido en los proyectos de gemelo digital. La nuestra, AI Map, está en desarrollo y todavía no se puede usar. Aquí explicamos qué hará y el flujo de trabajo que hoy consigue el mismo resultado.
- Análisis en profundidadOclusión de marcadores en Mapbox GL: ocultar marcadores HTML tras plantas, muros y estanterías 3DoccludedOpacity de Marker en Mapbox solo reacciona al terreno 3D, no a tus losas, muros o estanterías. Este es el test de profundidad analítico que usamos y las trampas de las capas symbol que encontramos.