
Navigation AMR / AGV et plan de votre site : ce que Spatial Map apporte à une équipe robotique (et ce qu’il n’apporte pas)
Spatial Map n’est pas un gestionnaire de flotte : géométrie du site en GeoJSON, test d’itinéraire depuis murs, portes et racks, positions des robots en direct.
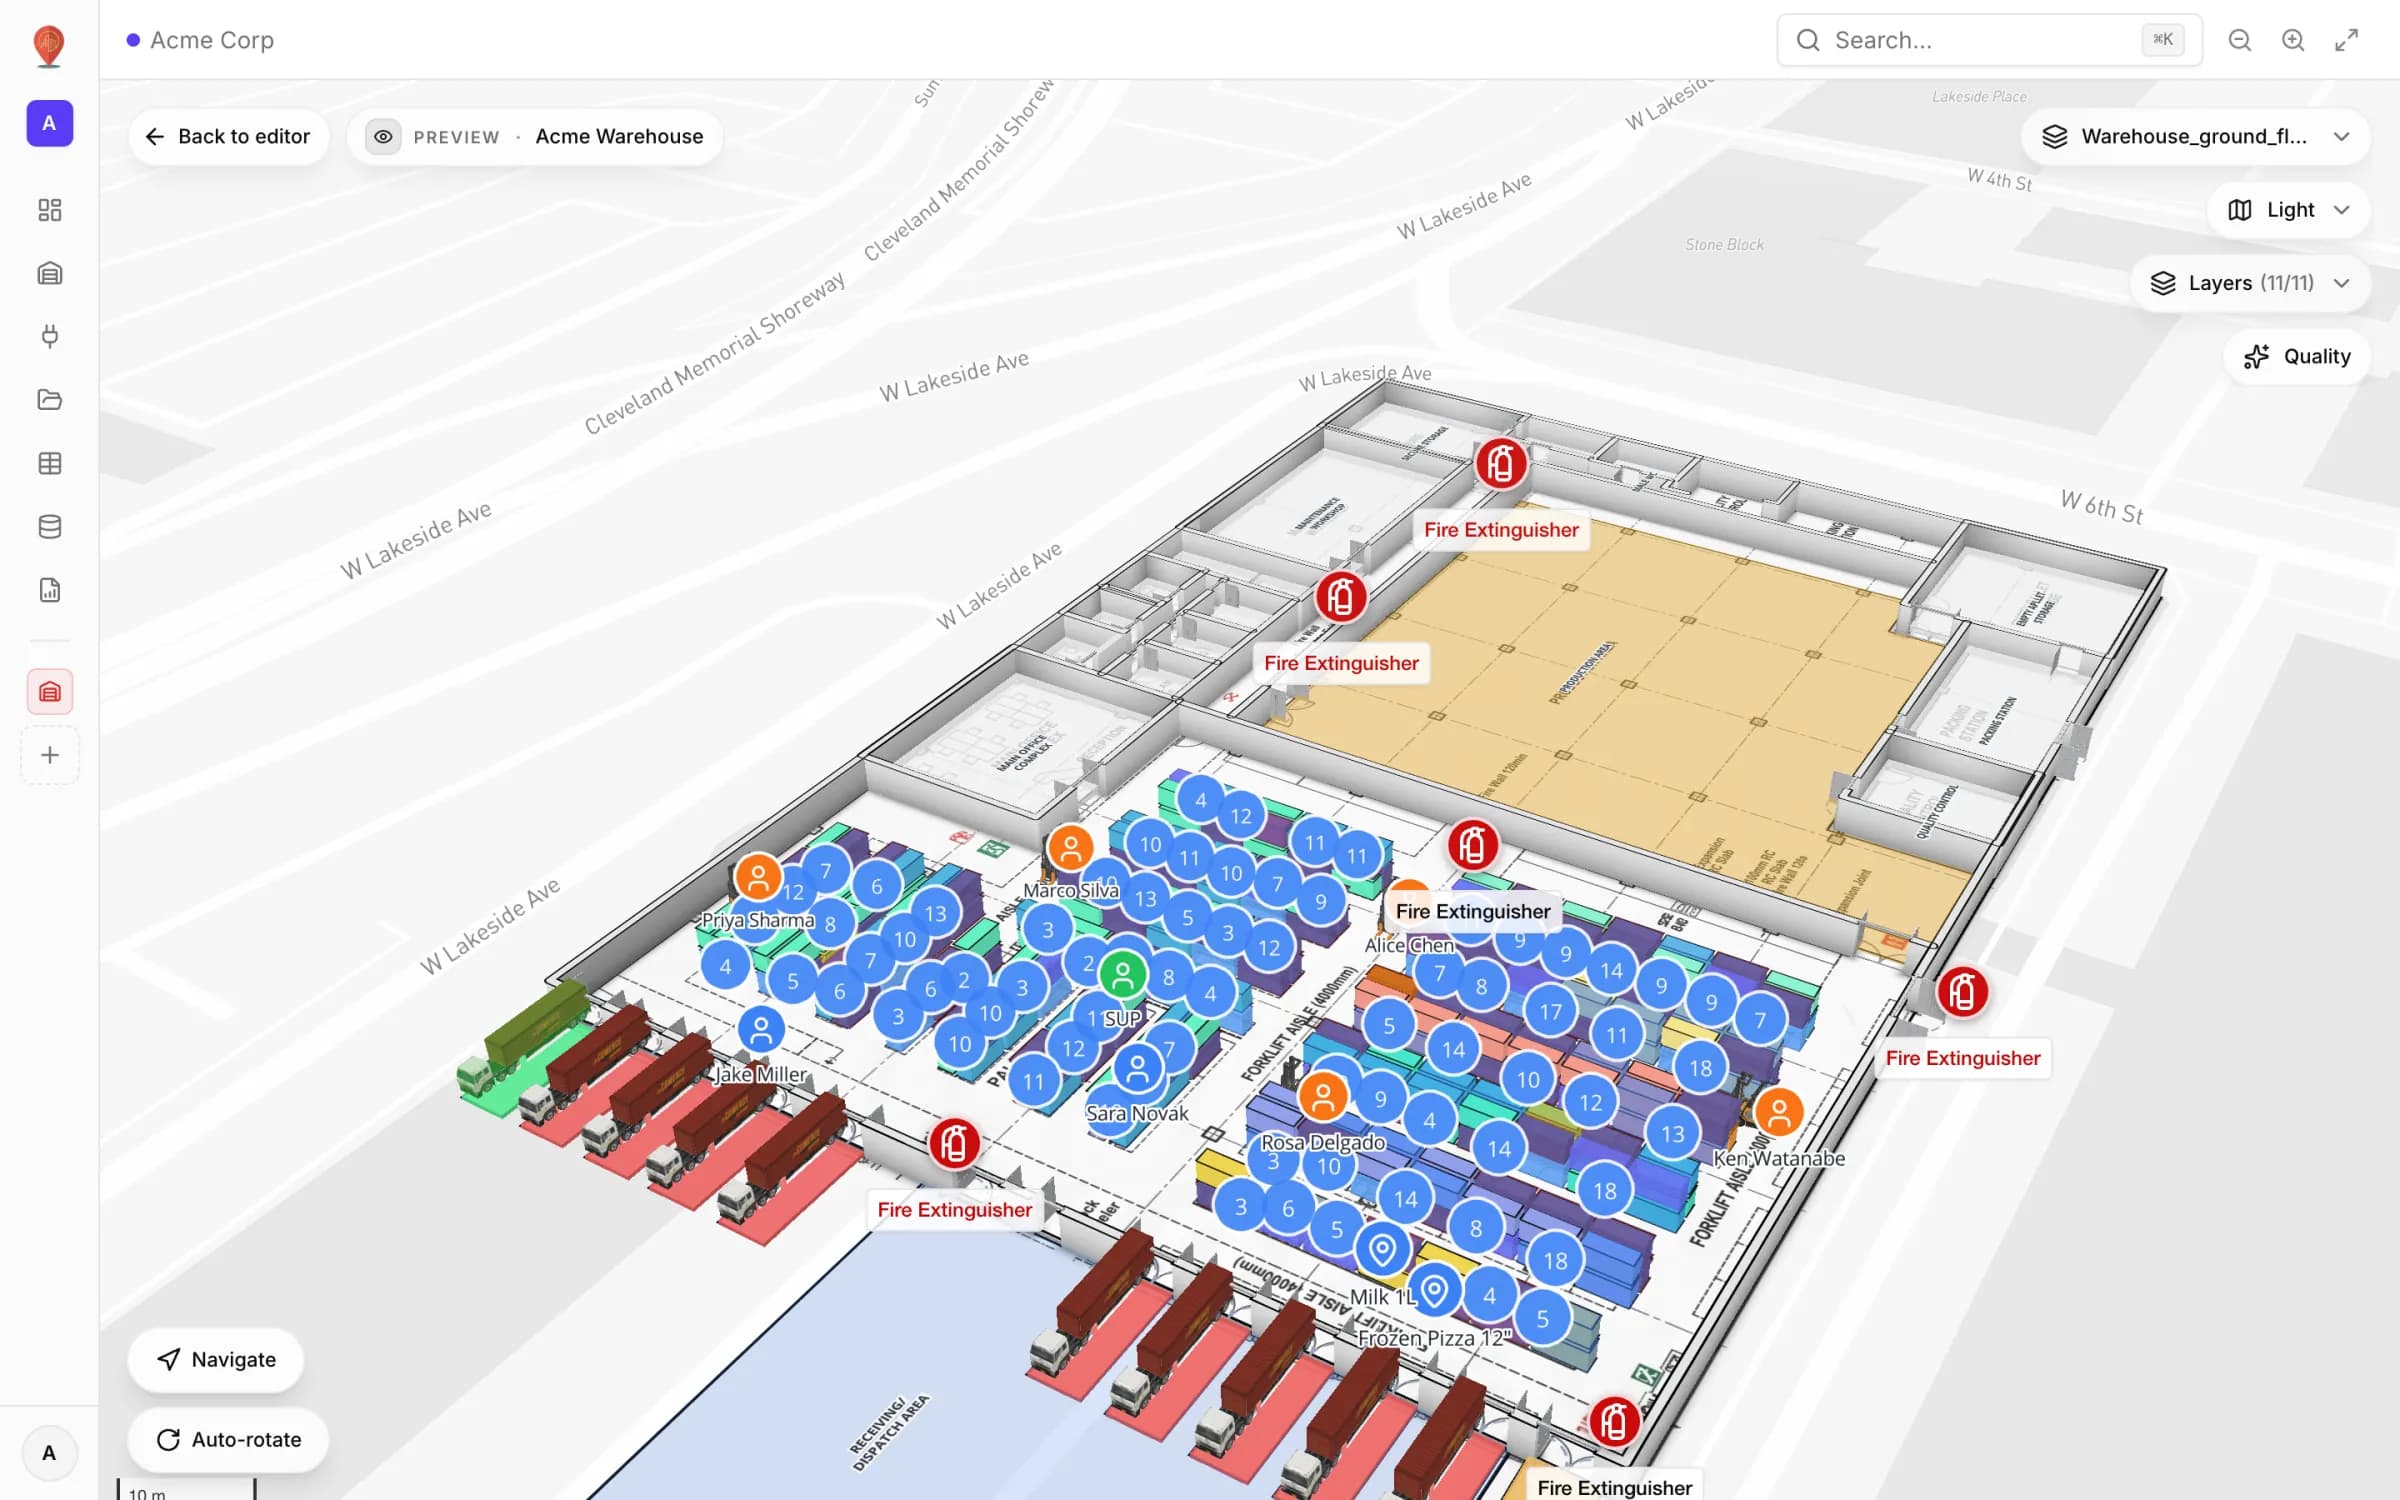
Ce que la carte peut faire — ou non — pour une flotte
Comment Spatial Map calcule vraiment un itinéraire
Il n’y a pas de graphe de nœuds et d’arêtes entretenu à la main. Quand vous demandez un itinéraire, Spatial Map pose une grille de cellules de 25 cm sur l’étage courant et marque chaque cellule libre ou bloquée selon ce qui y est dessiné. Le sol libre — pièces, zones et allées dessinées comme zones — est praticable. Les lignes et les murs bloquent, selon leur épaisseur. Chaque porte ouvre un passage dans le mur qui la porte. Chaque cellule de rack est un obstacle. Murs et racks reçoivent une marge d’environ 0,3 m : un passage de moins de 0,6 m environ compte comme fermé. A* trouve ensuite le chemin libre le plus court, redressé et centré dans chaque allée.
Le calcul reste sur un étage. Escaliers, ascenseurs et escalators sont dessinés et étiquetés sur la carte, mais la recherche ne les emprunte pas et il n’existe pas d’option « privilégier les ascenseurs ». Un trajet multi-étages, ce sont deux itinéraires : jusqu’à l’ascenseur au premier étage, puis depuis le palier au suivant. Toutes les règles sont dans la documentation wayfinding.
Remettre la géométrie à la flotte
Spatial Map n’expose pas son calcul d’itinéraire par API, SDK ou connecteur de gestionnaire de flotte, et ne publie pas de graphe de navigation. Ce qu’il donne à une équipe robotique, c’est la géométrie source. Dans l’éditeur, l’export du menu Data ouvre Export shapes…, qui écrit le site en GeoJSON (une FeatureCollection avec le type de chaque élément dans properties.kind et sa géométrie complète), JSON, Excel ou CSV — tout, les types choisis (lignes et murs, portes, racks, zones, escaliers…) ou seulement la sélection.
{
  "type": "FeatureCollection",
  "features": [
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70061, 41.50012], [-81.70002, 41.50013]] },
      "properties": { "id": 412, "kind": "line", "name": "North wall", "floorPlanId": 48, "rotation": 0 }
    },
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70041, 41.50012], [-81.70037, 41.50012]] },
      "properties": { "id": 88, "kind": "door", "name": "Dock door 3", "floorPlanId": 48, "rotation": 0 }
    }
  ]
}Montrer la flotte sur la carte — supervision, pas pilotage
Là où Spatial Map aide au quotidien, c’est la visibilité. Si votre gestionnaire de flotte ou votre middleware peut indiquer où se trouve chaque robot, la carte peut l’afficher à côté des racks, des personnes et du stock qu’elle montre déjà :
- 1Créez une table pour la flotte
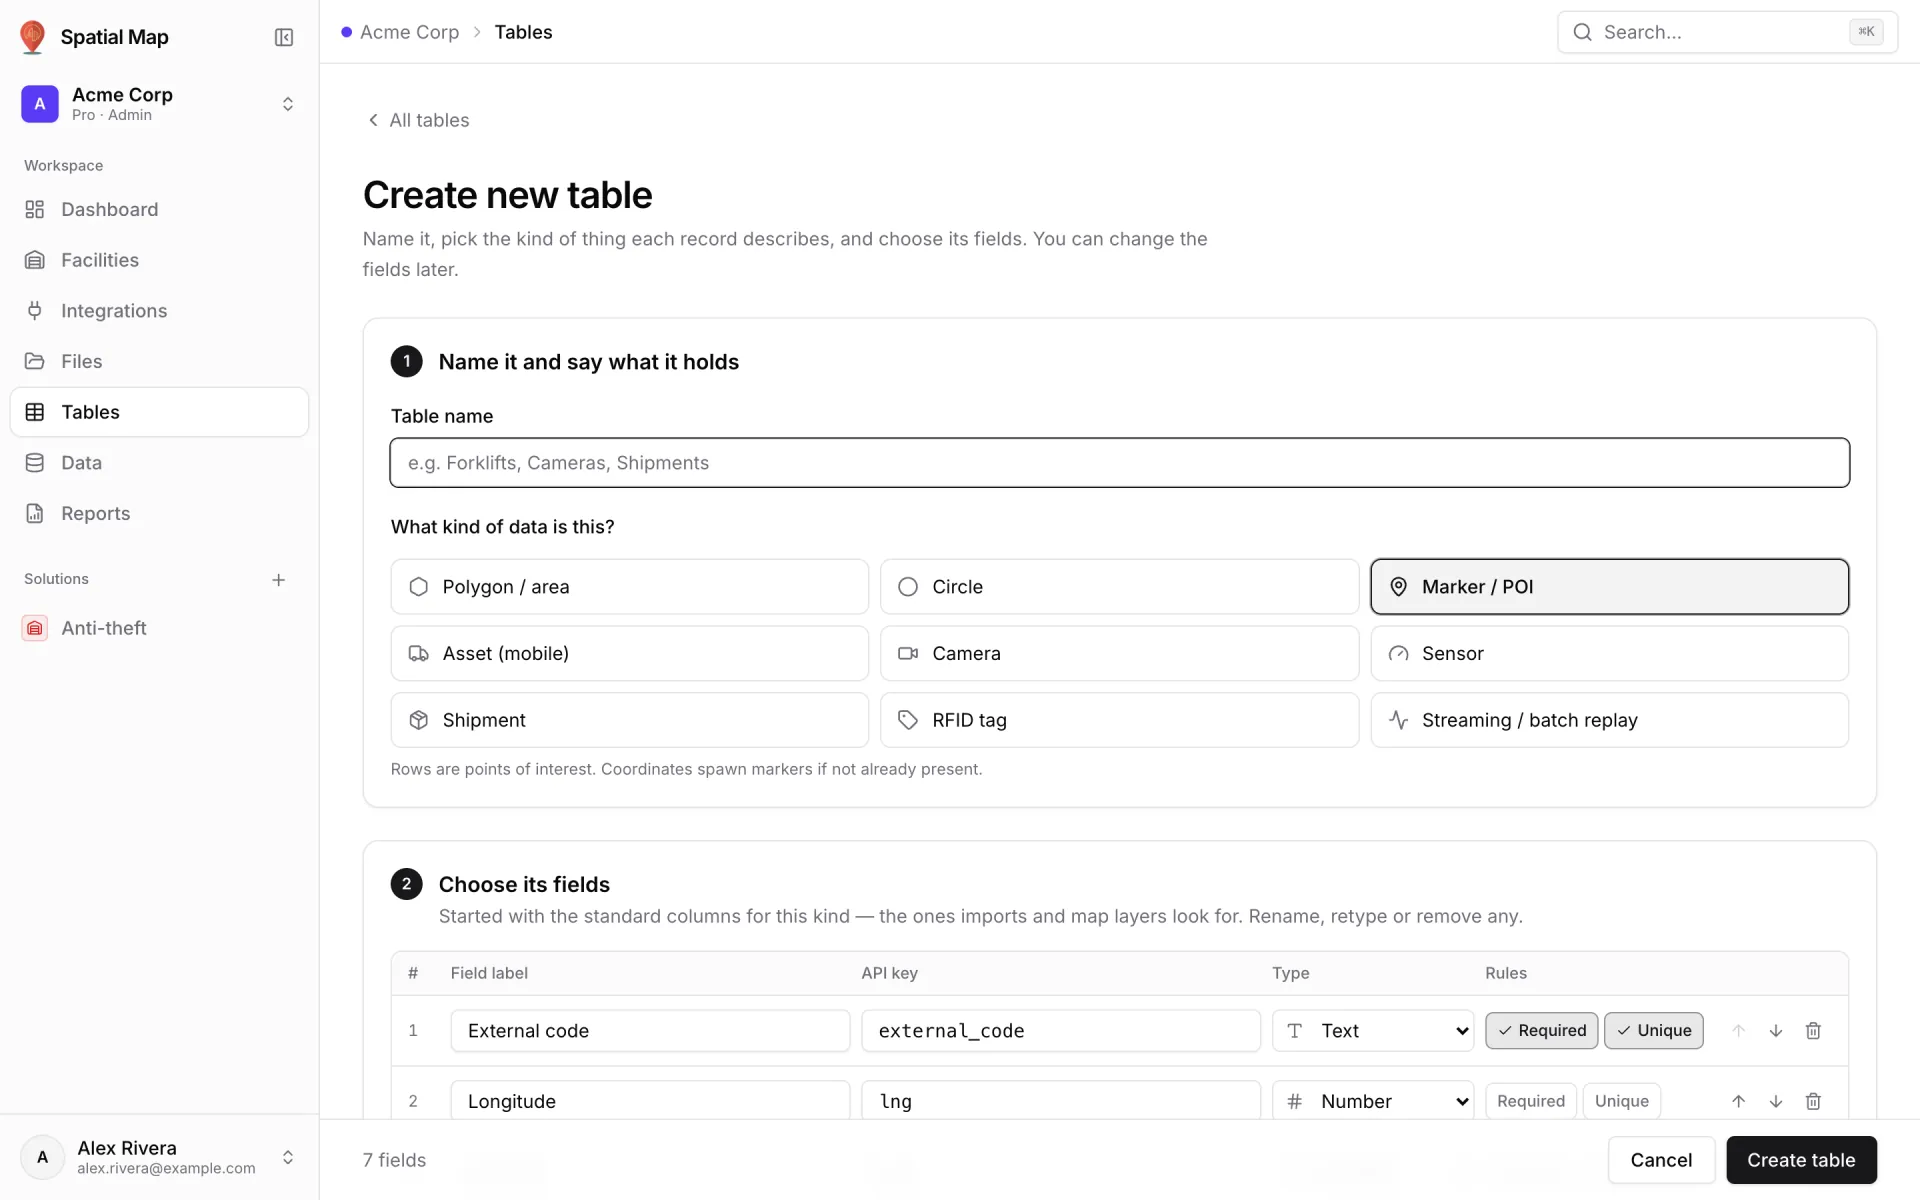
Dans Tables, créez une table comme « Forklifts » ou « AMRs » et choisissez Asset (mobile). Elle démarre avec les colonnes standard — un code externe, la longitude et la latitude — et vous ajoutez batterie, état ou mission (tables).
- 2Alimentez-la en positions
Poussez des lignes depuis votre middleware avec l’API d’écriture de la table — un jeton par table, des upserts groupés jusqu’à 1 000 lignes par appel, 60 requêtes par minute et par jeton par défaut — ou laissez la table interroger un point d’accès REST à intervalle régulier (le collecteur passe environ une fois par minute). C’est une visibilité quasi temps réel, pas une boucle de commande.
- 3Liez-la au site
Ajoutez un lien de données en Live location marker pour placer chaque robot à ses coordonnées, en Movement trails pour tracer ses trajets récents, ou en Historical movement pour rejouer l’historique de la table avec un lecteur en bas de la carte (liens de données).
- 4Faites des rapports sur le travail
Journalisez aussi les missions dans une table. La démo Acme Warehouse tient un journal Pick Events avec un chariot sur chaque événement, et son rapport Forklift Utilization en tire un anneau des trajets par chariot ; le même assistant fonctionne pour des missions de robots.
À quoi s’attendre
Pour le côté humain de ce même calcul — le bouton Navigate du visualiseur, les temps de marche, les étapes pas à pas — lisez le guidage intérieur pas à pas. Pour l’exploitation autour des robots, voir Spatial Map pour les entrepôts.
Essayez la plateforme que méritent vos données.
Spatial Map transforme les tableurs, les capteurs et les plans CAO en une vue 3D en direct de vos sites — rien à installer, essai gratuit de sept jours.
À voir en direct
À lire ensuite
- Analyse approfondieLogiciel de guidage intérieur : un itinéraire pas à pas sur votre planLe GPS s’arrête à la porte d’entrée. Voici comment Spatial Map tire des itinéraires du plan que vous tenez déjà à jour, guide les visiteurs pas à pas dans la visionneuse et, en toute franchise, où en sont aujourd’hui étages, ascenseurs et accessibilité.
- Analyse approfondieDu plan au jumeau numérique par l’IA : ce qui arrive, et comment faire aujourd’huiUne IA qui transforme un plan en salles et en murs : c’est le raccourci le plus demandé dans les projets de jumeau numérique. La nôtre, AI Map, est en développement et pas encore utilisable. Voici ce qu’elle doit faire, et la méthode qui donne le même résultat dès aujourd’hui.
- Analyse approfondieOcclusion des marqueurs Mapbox GL : cacher les marqueurs HTML derrière étages, murs et rayonnages 3DL’option occludedOpacity des Marker Mapbox ne réagit qu’au terrain 3D — pas à vos dalles, murs ou rayonnages. Voici le test de profondeur analytique que nous utilisons, et les pièges des couches symbol rencontrés en route.