
AMR-/AGV-Navigation und Ihre Standortkarte: was Spatial Map einem Robotik-Team liefert – und was nicht
Spatial Map ist kein Flottenmanager: Es liefert AMR/AGV-Teams Standortgeometrie als GeoJSON, einen Routen-Check aus Wänden, Türen, Regalen und Live-Positionen.
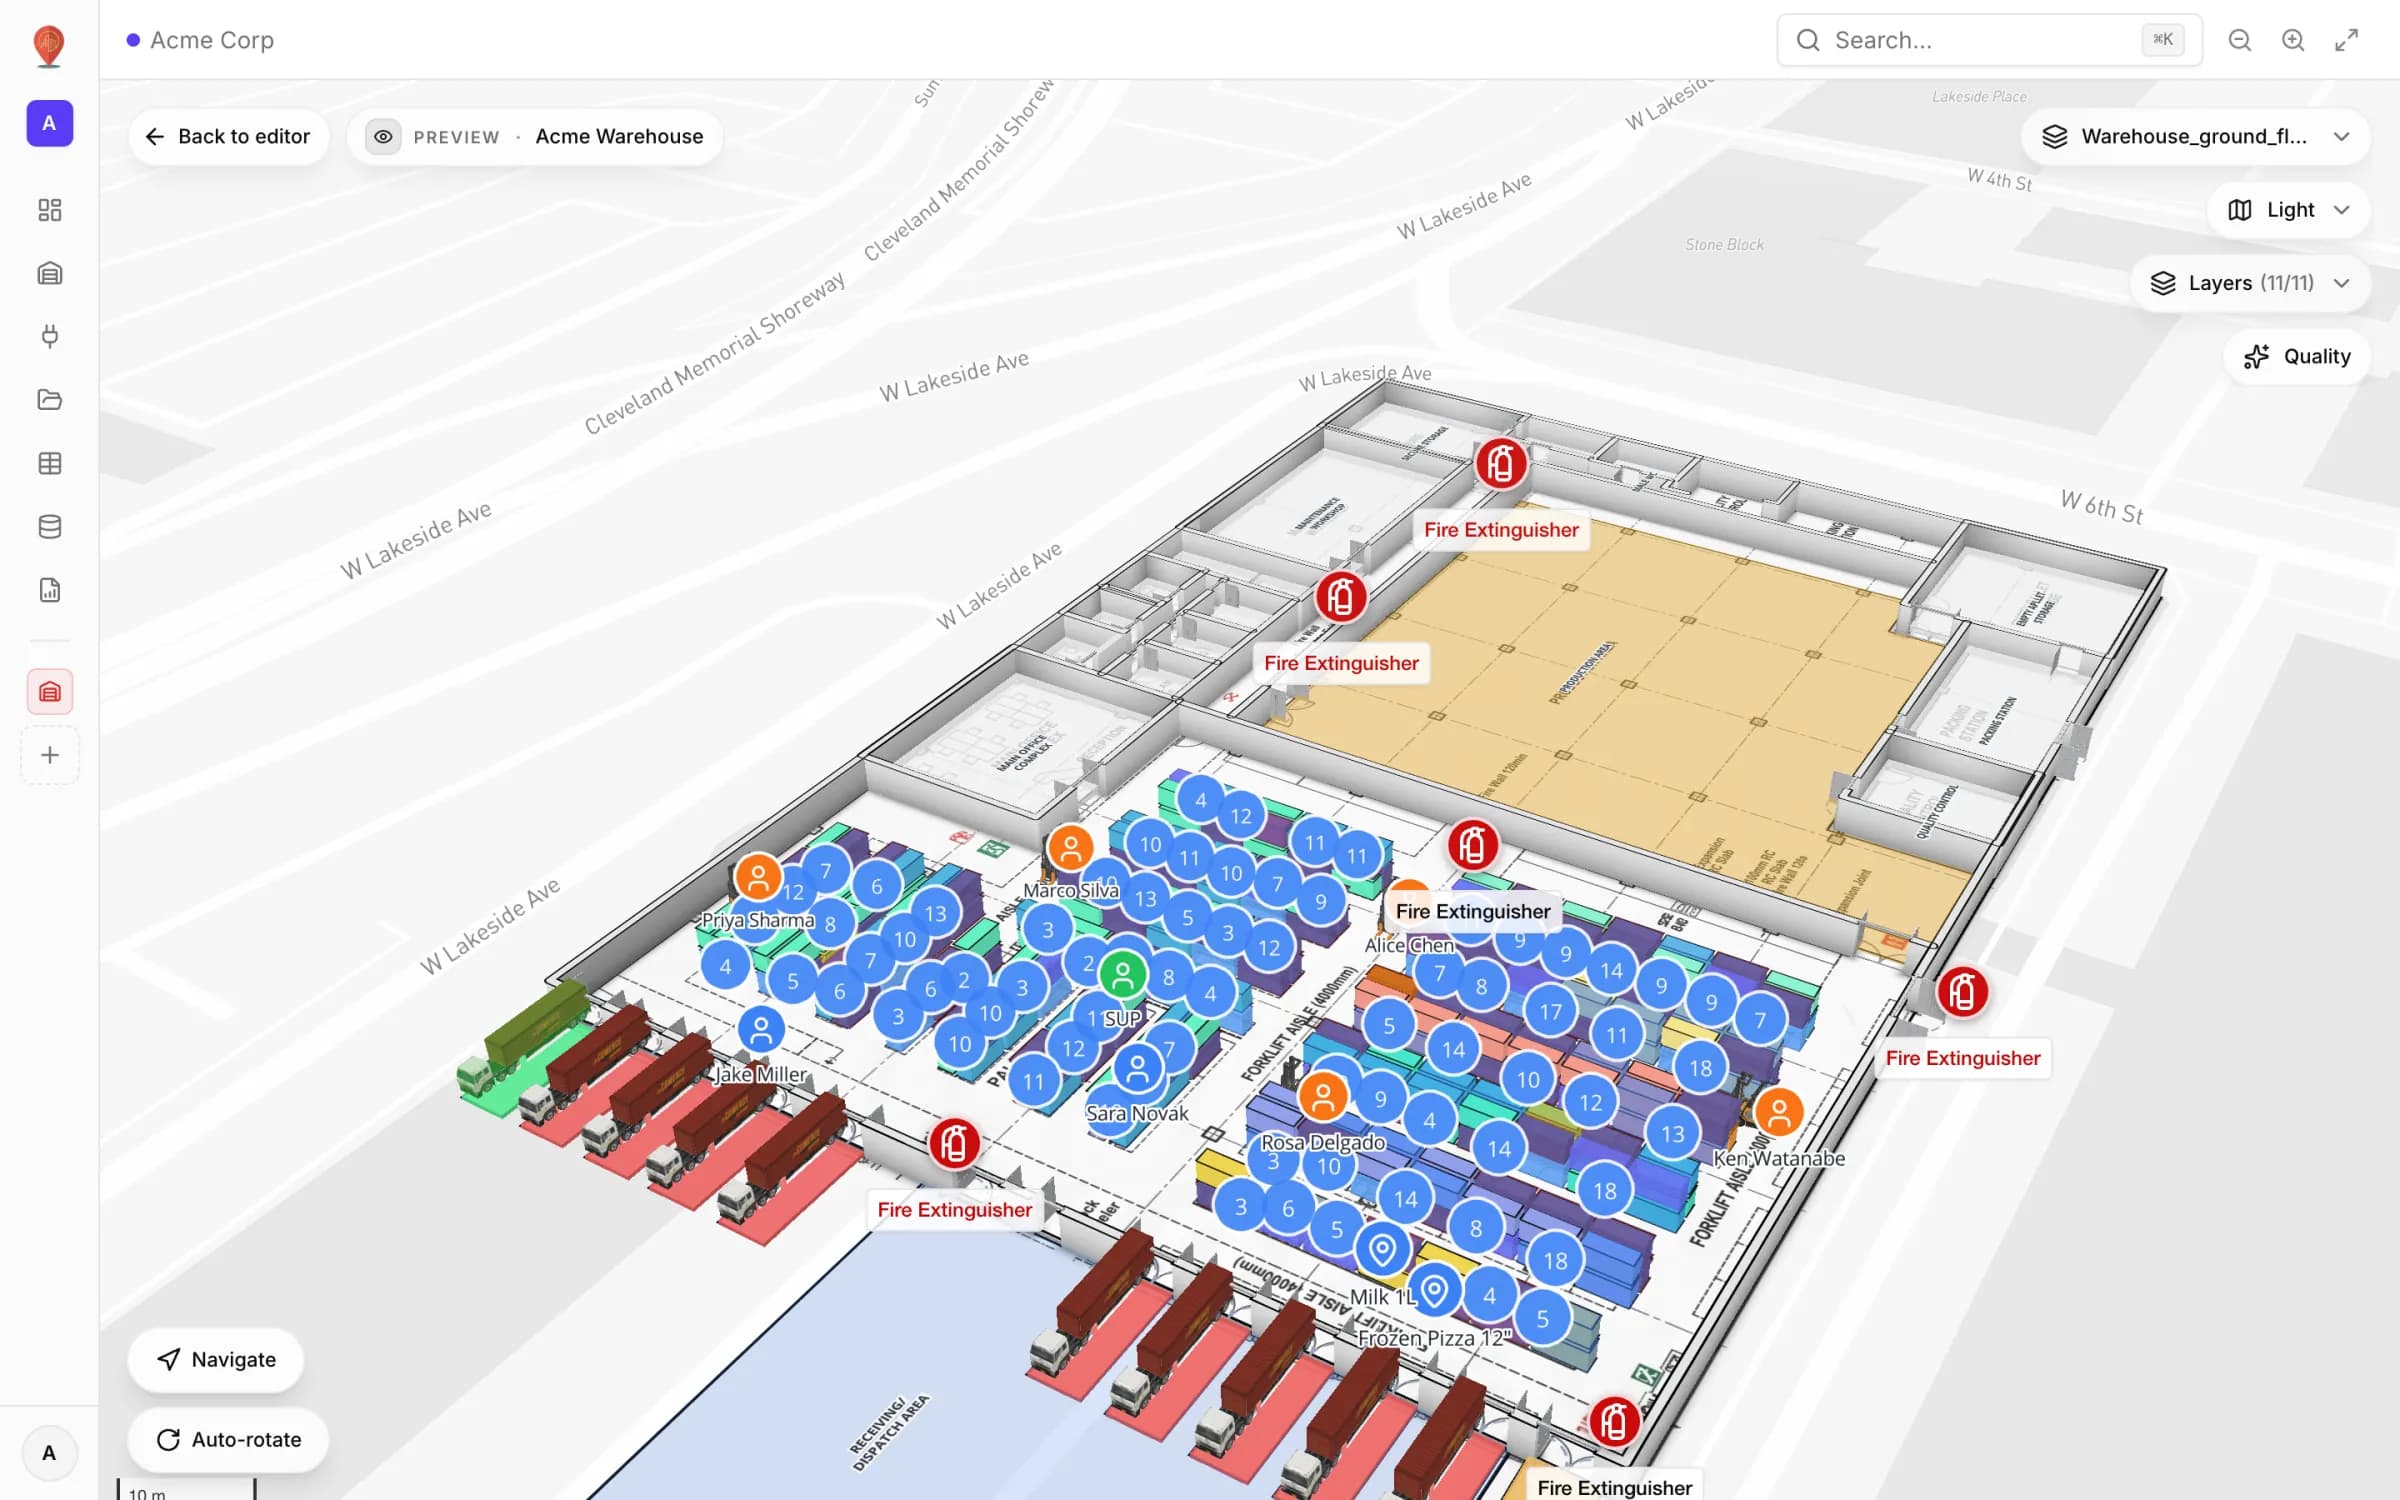
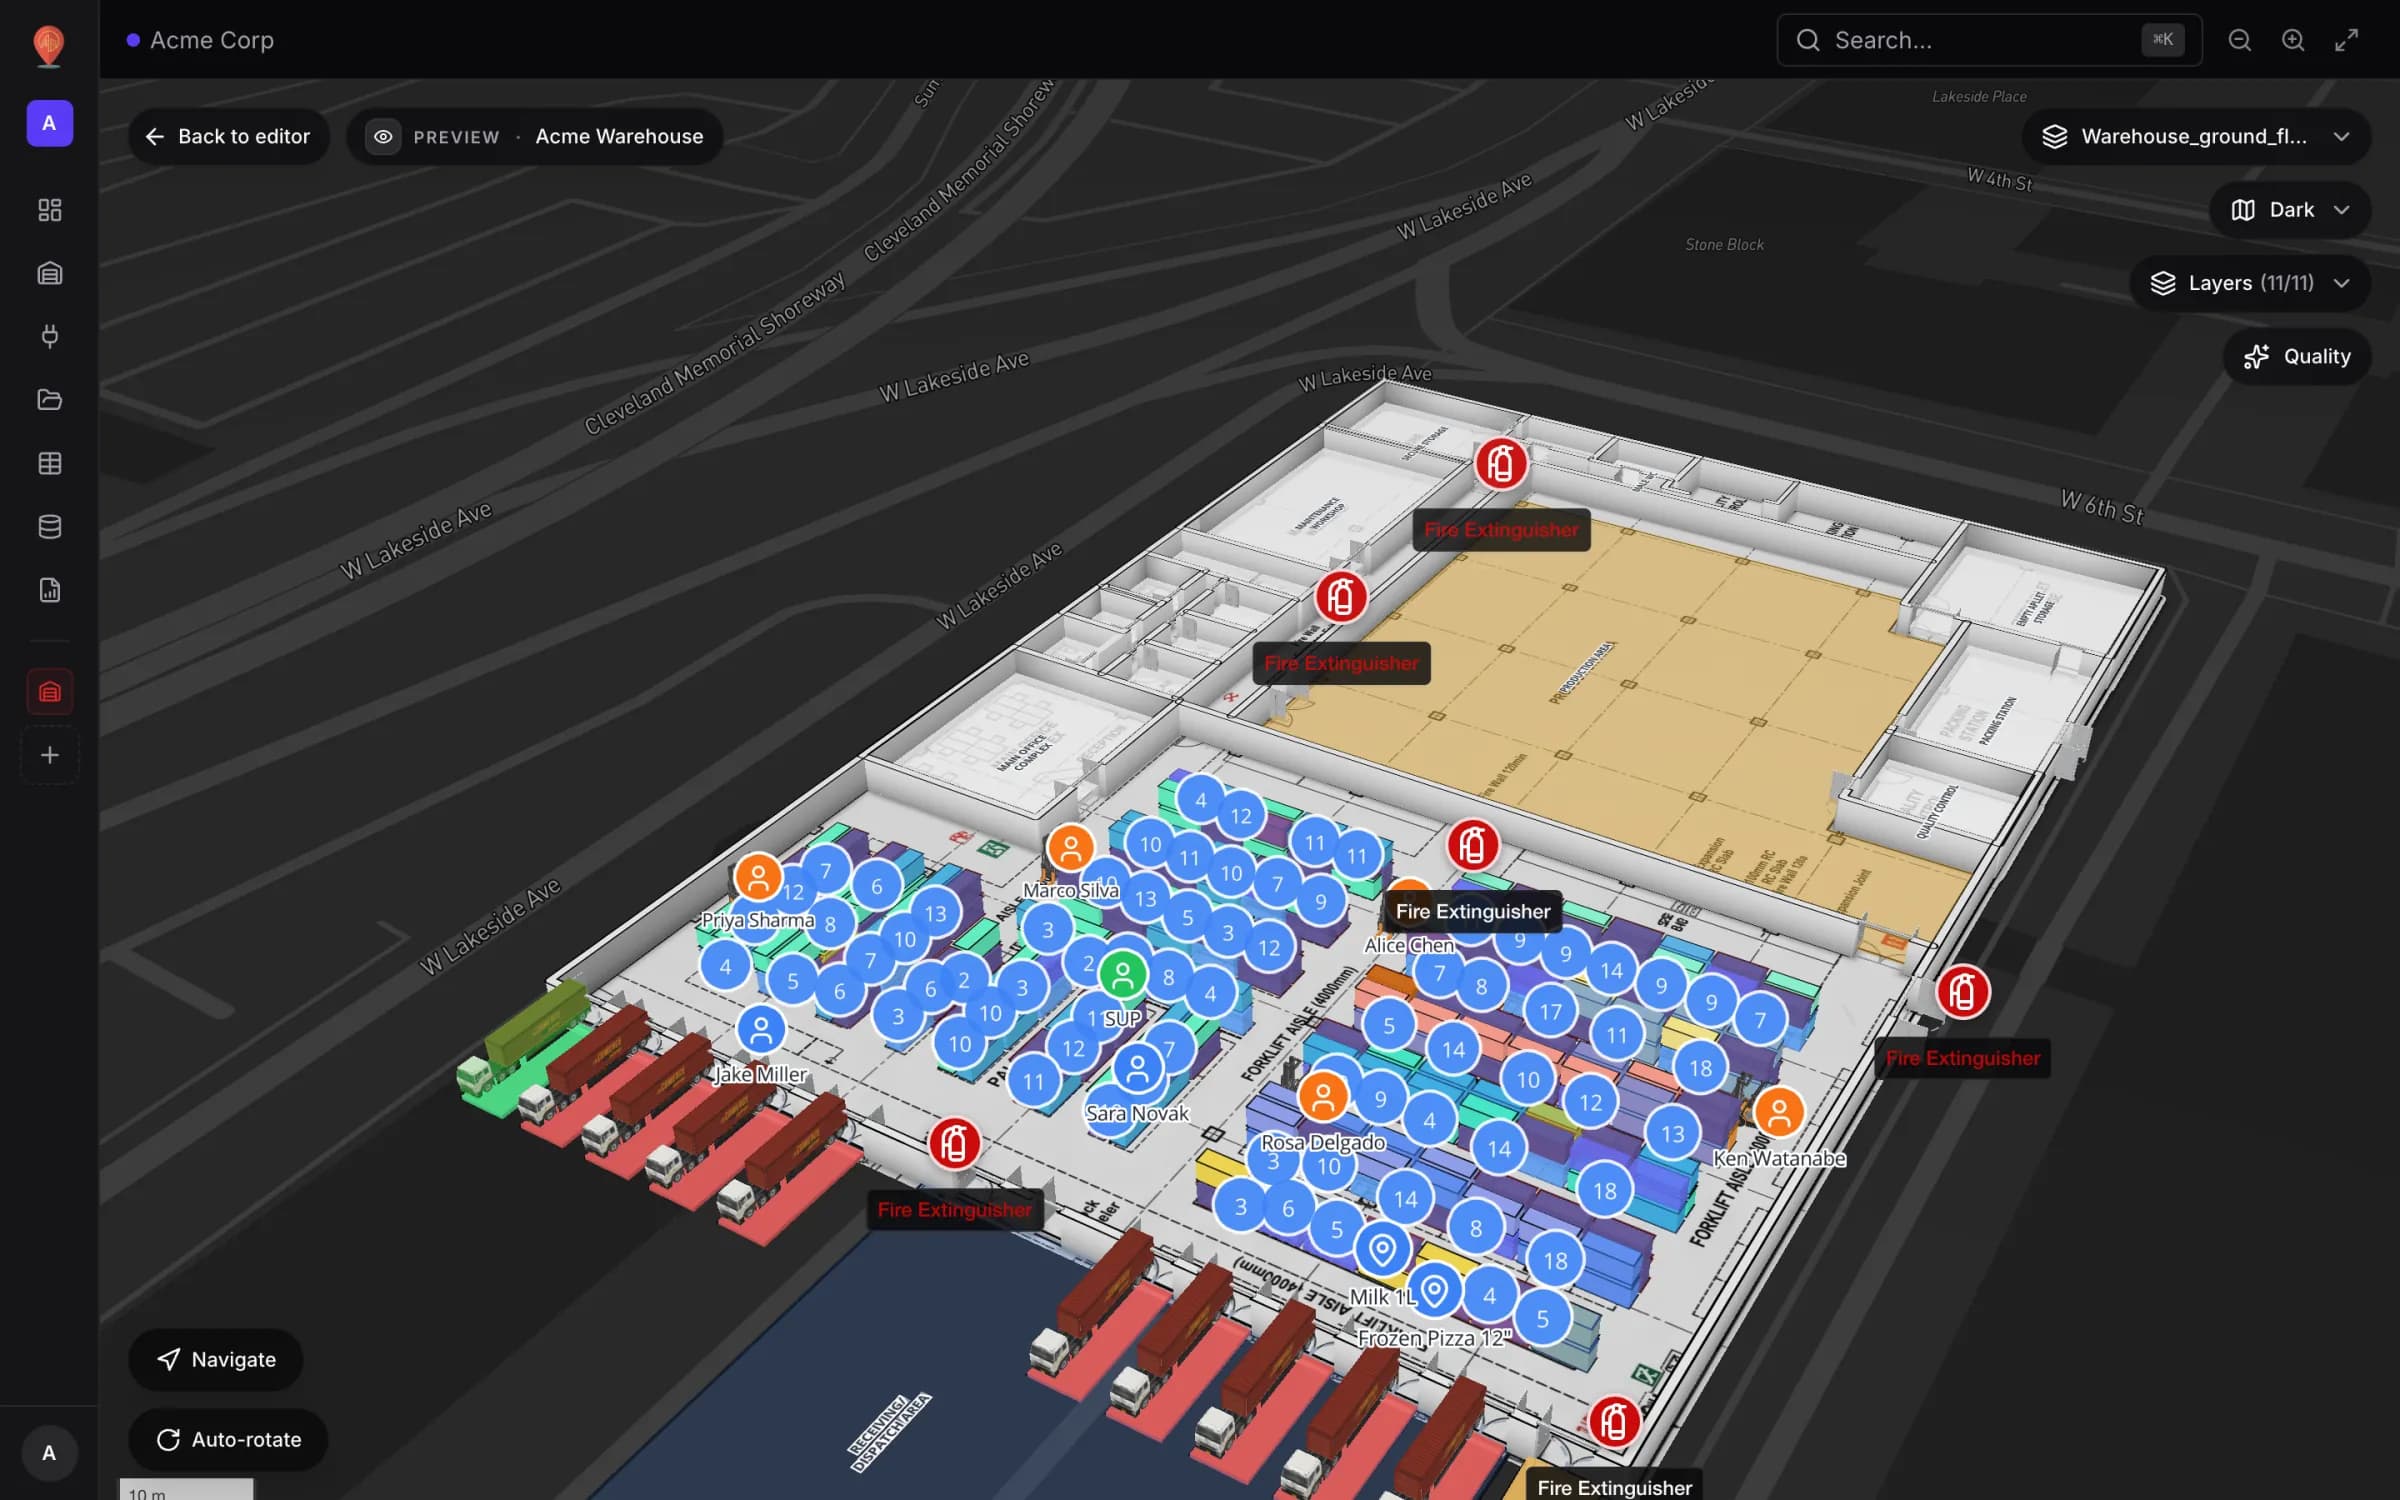
Was die Karte für eine Flotte kann – und was nicht
Wie Spatial Map tatsächlich routet
Es gibt keinen von Hand gepflegten Graphen aus Knoten und Kanten. Wenn Sie eine Route anfordern, legt Spatial Map ein Raster aus 25-cm-Zellen über die aktuelle Etage und markiert jede Zelle anhand der Zeichnung als frei oder blockiert. Freie Fläche — Räume, Zonen und Gänge, die Sie als Flächen gezeichnet haben — ist begehbar. Linien und Wände blockieren, mit ihrer Wandstärke. Jede Tür öffnet eine Lücke in der Wand, auf der sie sitzt. Jede Regalzelle ist ein Hindernis. Wände und Regale bekommen etwa 0,3 m Abstand, eine Lücke unter rund 0,6 m gilt also als geschlossen. A* findet dann den kürzesten freien Weg, der begradigt und in jedem Gang zentriert wird.
Das Routing bleibt auf einer Etage. Treppen, Aufzüge und Rolltreppen werden gezeichnet und beschriftet, aber die Suche nutzt sie nicht, und es gibt keine Option „Aufzüge bevorzugen“. Ein Weg über mehrere Etagen sind zwei Routen: eine zum Aufzug auf der ersten Etage, eine ab dem Podest auf der nächsten. Alle Regeln stehen in der Wayfinding-Doku.
Die Geometrie an die Flotte übergeben
Spatial Map stellt das Routing nicht über API, SDK oder Flottenmanager-Konnektor bereit und veröffentlicht keinen Navigationsgraphen. Was es einem Robotik-Team gibt, ist die Quellgeometrie. Im Editor öffnet der Export im Menü Data den Dialog Export shapes…, der den Standort als GeoJSON (eine FeatureCollection mit dem Typ jedes Elements in properties.kind und seiner vollständigen Geometrie), JSON, Excel oder CSV schreibt — alles, ausgewählte Typen (Linien und Wände, Türen, Regale, Flächen, Treppen…) oder nur die Auswahl.
{
  "type": "FeatureCollection",
  "features": [
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70061, 41.50012], [-81.70002, 41.50013]] },
      "properties": { "id": 412, "kind": "line", "name": "North wall", "floorPlanId": 48, "rotation": 0 }
    },
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70041, 41.50012], [-81.70037, 41.50012]] },
      "properties": { "id": 88, "kind": "door", "name": "Dock door 3", "floorPlanId": 48, "rotation": 0 }
    }
  ]
}Die Flotte auf der Karte zeigen — Überwachung, keine Steuerung
Im Alltag hilft Spatial Map bei der Sichtbarkeit. Kann Ihr Flottenmanager oder Ihre Middleware melden, wo jeder Roboter ist, zeigt die Karte das neben den Regalen, Menschen und Beständen, die sie ohnehin darstellt:
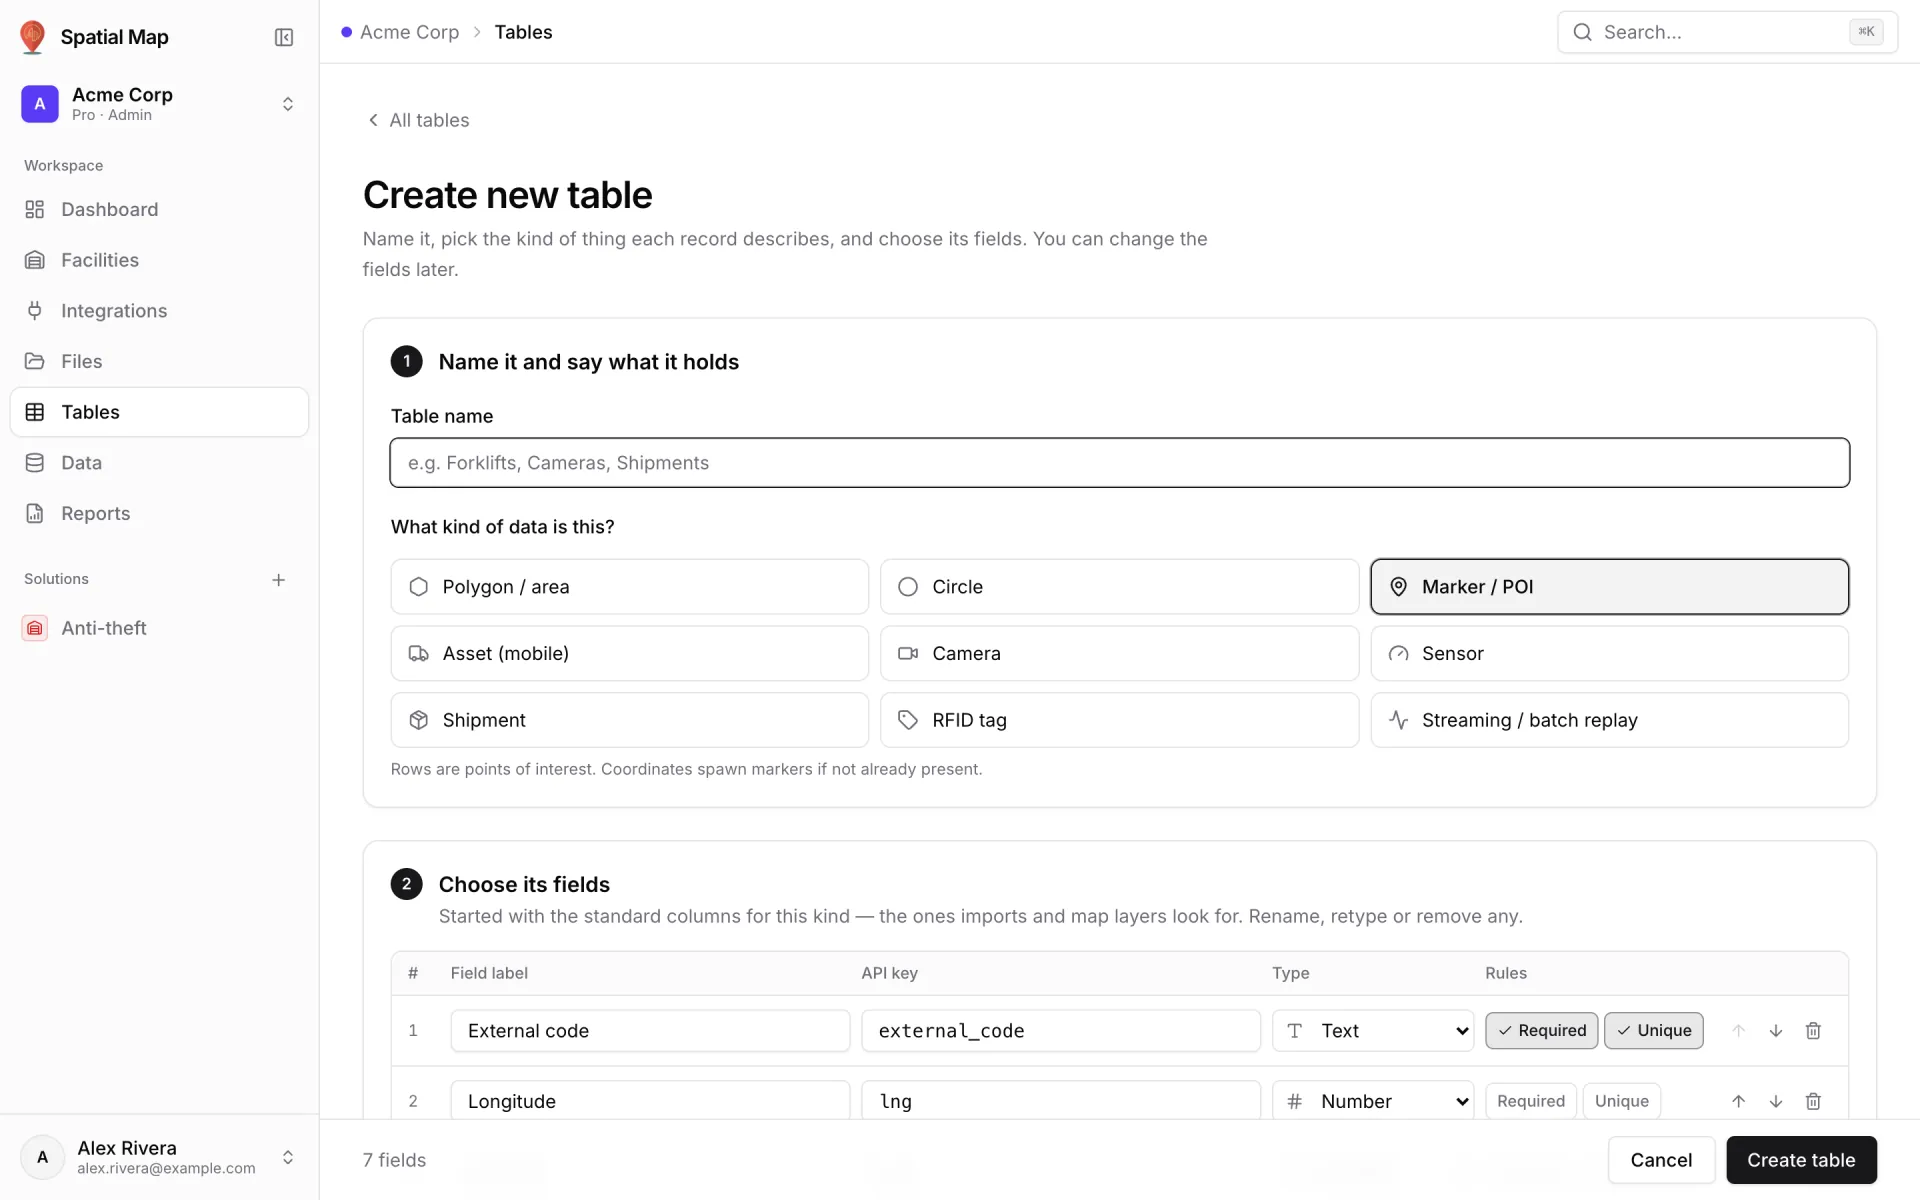
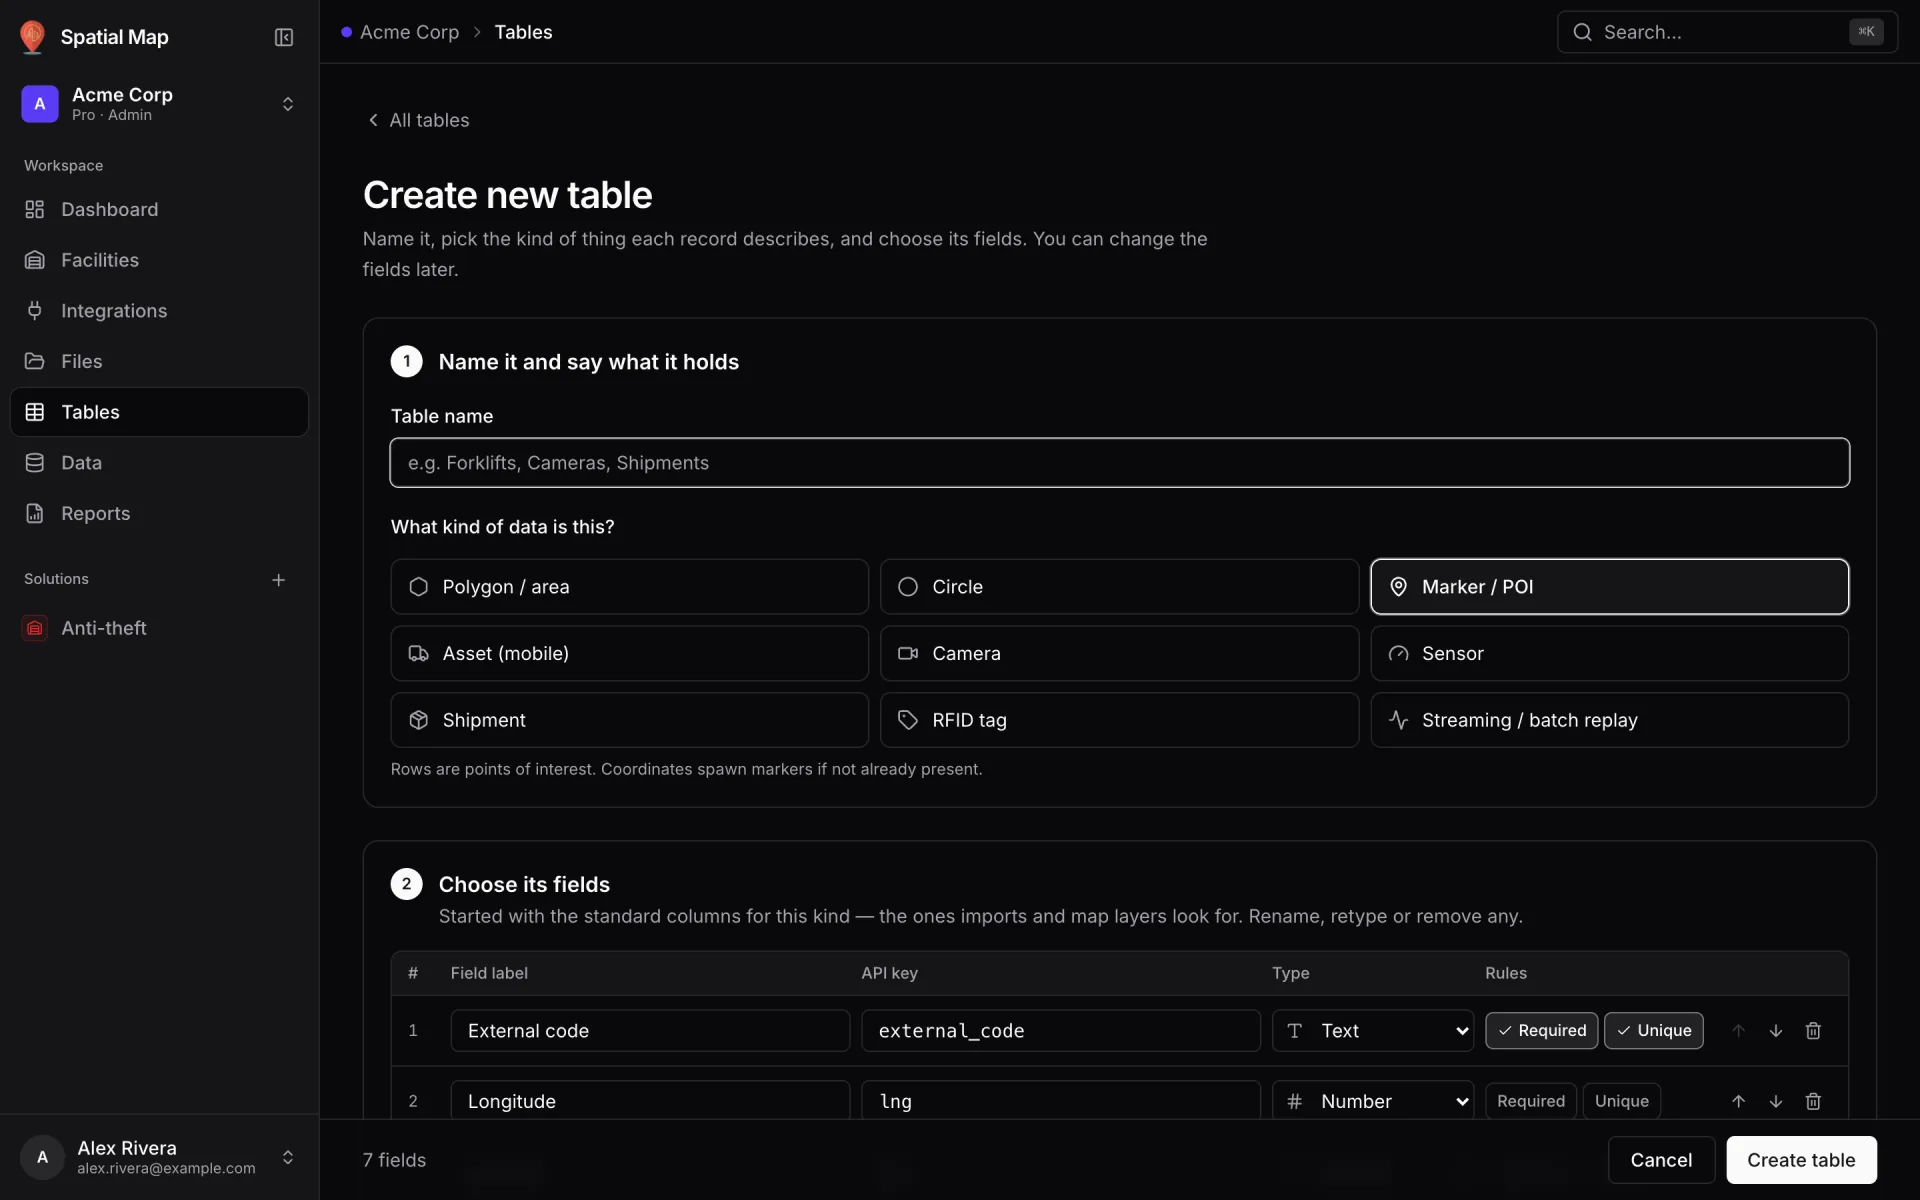
- 1Eine Tabelle für die Flotte anlegen
Unter Tables eine Tabelle wie „Forklifts“ oder „AMRs“ anlegen und Asset (mobile) wählen. Sie startet mit den Standardspalten — einem externen Code plus Längen- und Breitengrad —, Akku, Zustand oder Auftrag ergänzen Sie (Tabellen).
- 2Positionen einspeisen
Schicken Sie Zeilen aus Ihrer Middleware über die Schreib-API der Tabelle — ein Token pro Tabelle, Bulk-Upserts mit bis zu 1.000 Zeilen pro Aufruf, standardmäßig 60 Anfragen pro Minute und Token — oder lassen Sie die Tabelle einen REST-Endpunkt nach Zeitplan abrufen (der Abruf läuft etwa einmal pro Minute). Das ist Sichtbarkeit nahezu in Echtzeit, keine Regelschleife.
- 3Mit dem Standort verknüpfen
Legen Sie einen Daten-Link mit Live location marker an, um jeden Roboter an seine Koordinaten zu setzen, mit Movement trails für die letzten Wege oder mit Historical movement, um das Änderungsprotokoll der Tabelle mit einem Player am unteren Kartenrand abzuspielen (Daten-Links).
- 4Über die Arbeit berichten
Protokollieren Sie auch Aufträge in einer Tabelle. Die Demo Acme Warehouse führt ein Protokoll Pick Events mit einem Stapler pro Ereignis, und ihr Bericht Forklift Utilization macht daraus ein Ringdiagramm der Fahrten pro Stapler — derselbe Assistent funktioniert für Robotermissionen.
Womit Sie rechnen können
Für die menschliche Seite desselben Routings — den Navigate-Button im Viewer, Gehzeiten, Schritt-für-Schritt-Anweisungen — lesen Sie Indoor-Wayfinding mit Schritt-für-Schritt-Navigation. Für den Betrieb rund um die Roboter siehe Spatial Map für Lager.
Testen Sie die Plattform, auf die Ihre Daten gehören.
Spatial Map verwandelt Tabellen, Sensor‑Streams und CAD‑Zeichnungen in eine lebende 3D‑Ansicht Ihrer Standorte — nichts zu installieren, sieben Tage kostenfrei.
Live ansehen
Weiterlesen
- VertiefungIndoor-Wayfinding-Software: Wegbeschreibung Schritt für Schritt auf Ihrem GrundrissGPS endet an der Eingangstür. So baut Spatial Map Gehwege aus dem Grundriss, den Sie ohnehin pflegen, gibt Besuchern im Viewer Schritt-für-Schritt-Anweisungen – und so ehrlich steht es heute um Etagen, Aufzüge und Barrierefreiheit.
- VertiefungGrundriss zum Digital Twin per KI: was kommt und wie es heute gehtKI, die aus einem Grundriss Räume und Wände macht, ist die meistgewünschte Abkürzung in Digital-Twin-Projekten. Unsere, AI Map, ist in Entwicklung und noch nicht nutzbar. Hier steht, was sie können soll – und wie Sie heute zum selben Ergebnis kommen.
- VertiefungMarker‑Occlusion in Mapbox GL: HTML‑Marker hinter 3D‑Geschossen, Wänden und Regalen verbergenMapbox’ Marker‑Option occludedOpacity reagiert nur auf 3D‑Terrain — nicht auf Deckenplatten, Wände oder Regale. Hier ist unser analytischer Tiefentest und die Symbol‑Layer‑Fallen, in die wir unterwegs getappt sind.