
تنقّل AMR / AGV وخريطة منشأتك: ما يقدّمه Spatial Map لفريق الروبوتات — وما لا يقدّمه
Spatial Map ليس نظامًا لإدارة الأساطيل: يمنح فرق AMR/AGV هندسة المنشأة بصيغة GeoJSON، وفحصًا للمسار من الجدران والأبواب والرفوف، ومواقع حيّة للروبوتات.
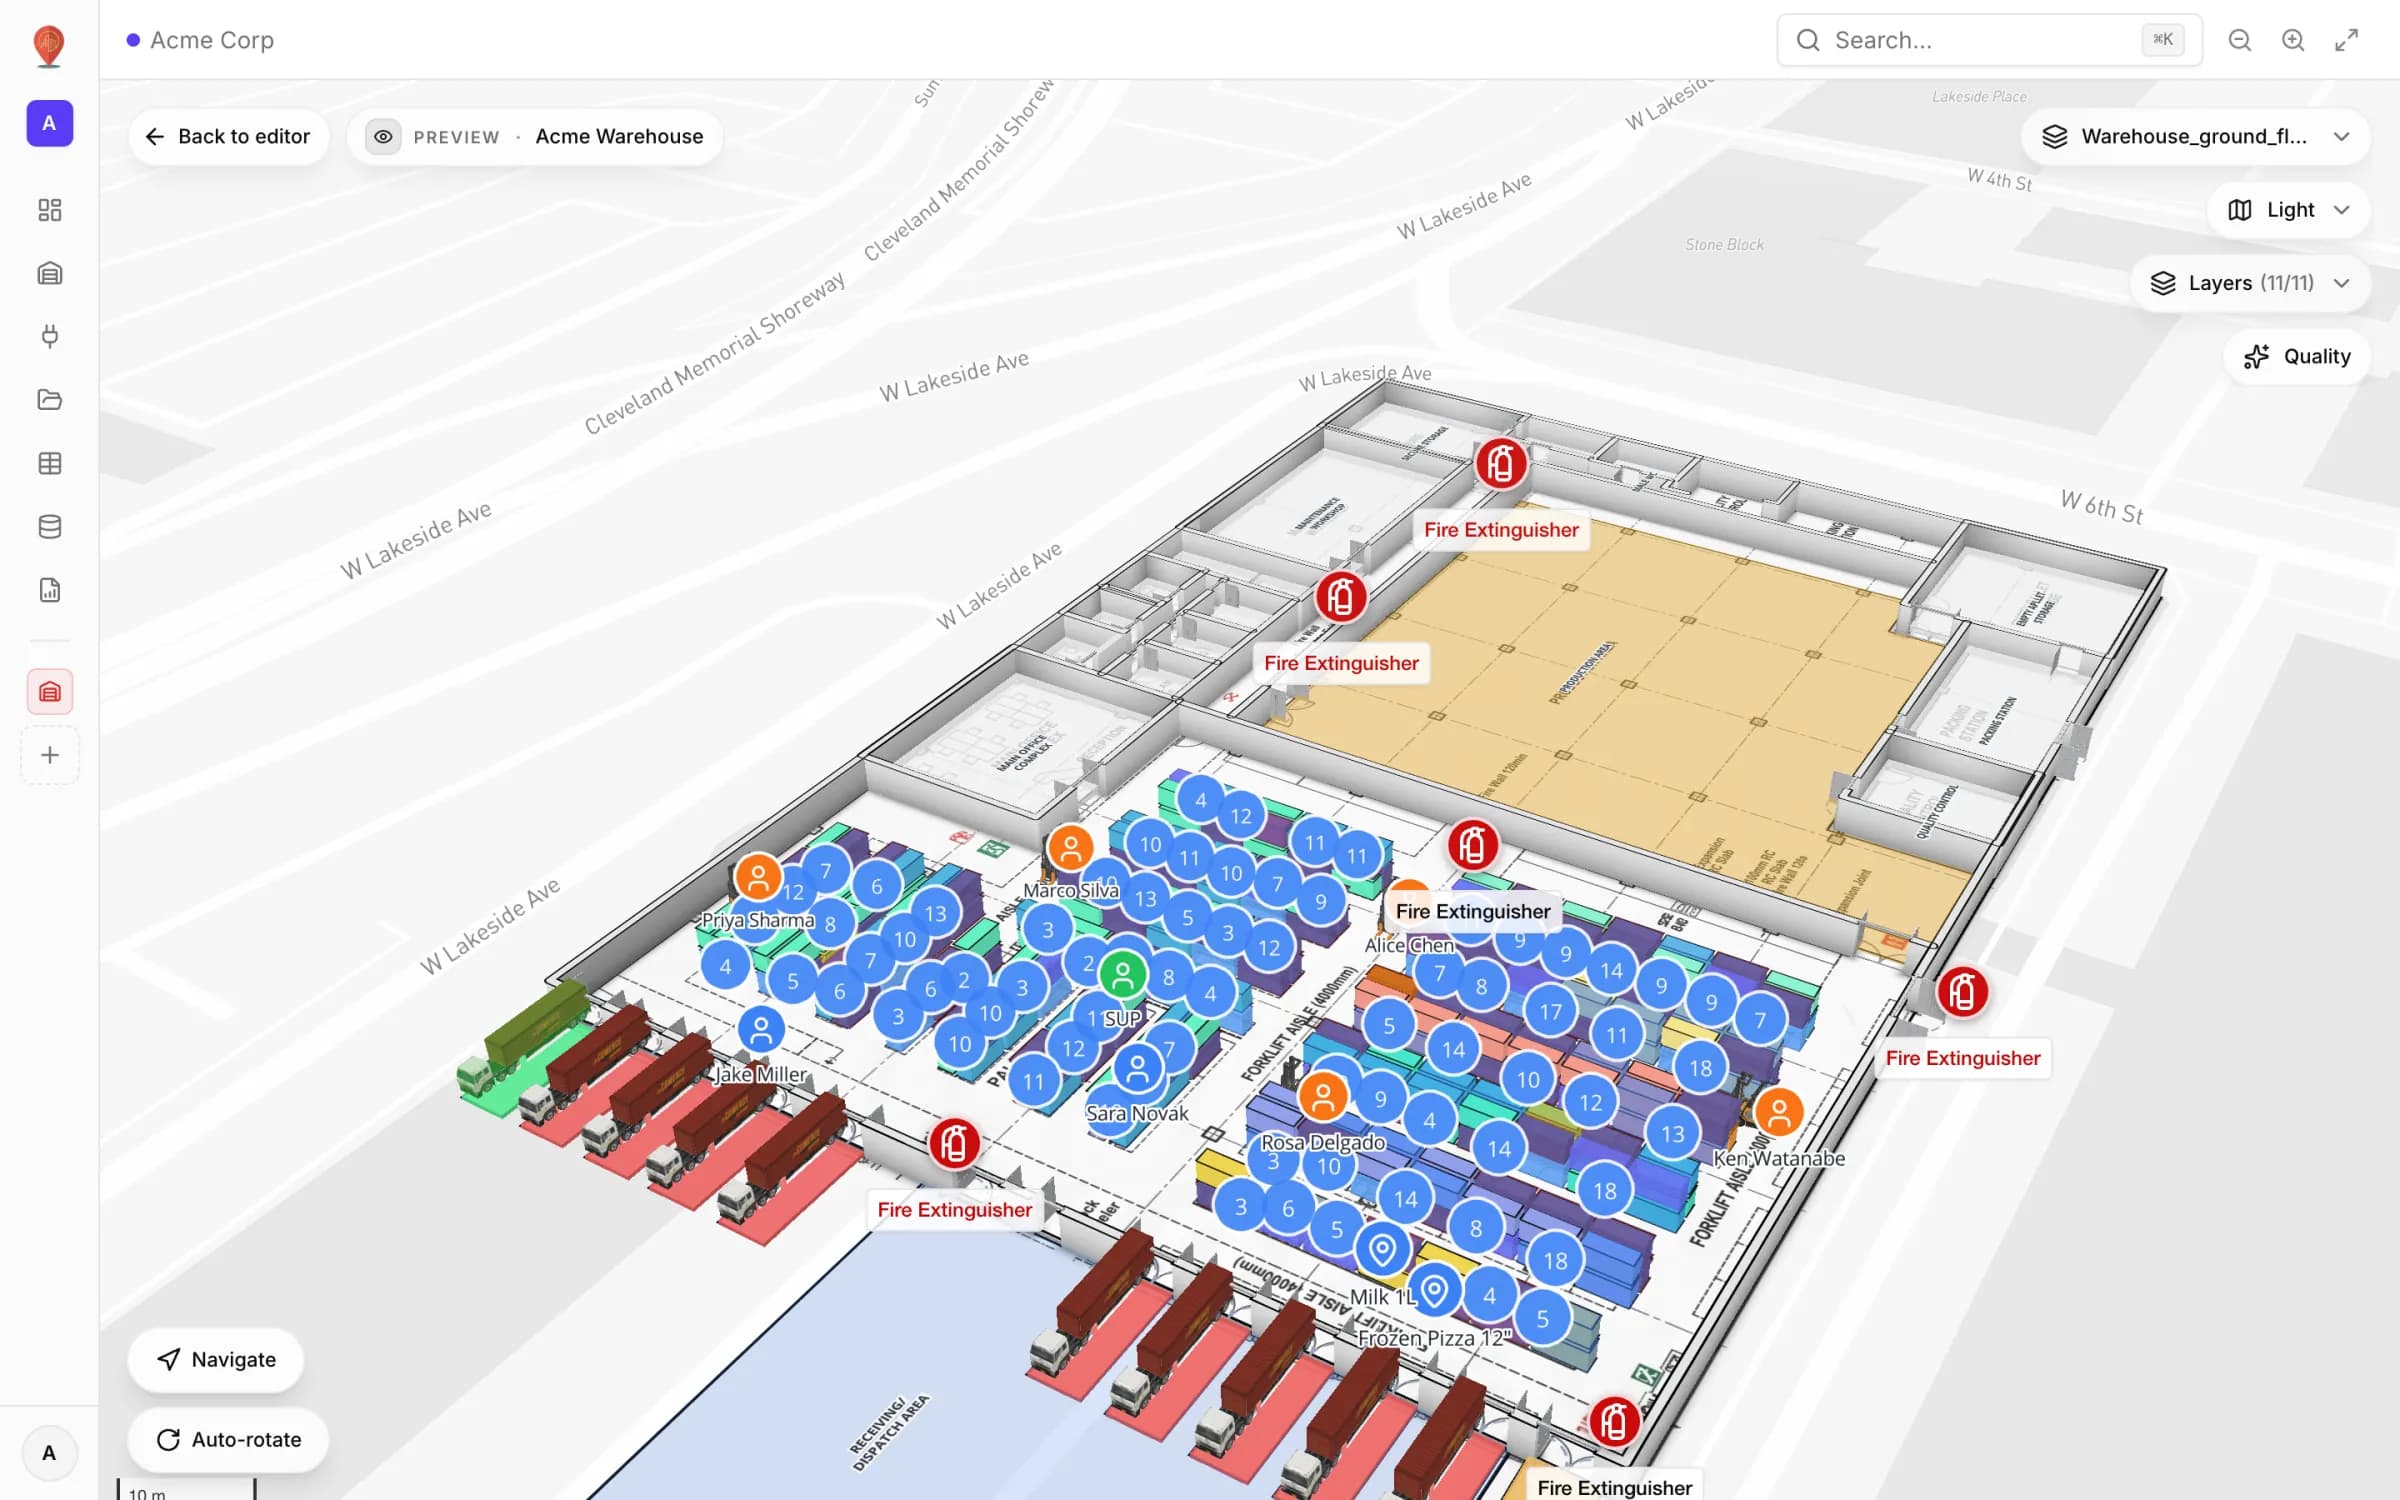
ما تستطيع الخريطة فعله لأسطول — وما لا تستطيعه
كيف يحسب Spatial Map المسارات فعلًا
لا يوجد رسم بياني من عُقد وحواف يُصان يدويًا. عندما تطلب مسارًا، يمدّ Spatial Map شبكة من خلايا بطول 25 سم فوق الطابق الحالي ويعلّم كل خلية مفتوحة أو مسدودة بحسب ما رُسم فيها. الأرضية المفتوحة — الغرف والمناطق والممرات التي رسمتها كمساحات — قابلة للسير. الخطوط والجدران تسدّ الطريق بسماكة الجدار. كل باب يفتح فجوة في الجدار الذي يقع عليه. وكل خلية رف عائق. تُحاط الجدران والرفوف بخلوص يقارب 0.3 م، لذا تُعدّ الفجوة الأضيق من نحو 0.6 م مغلقة. ثم تجد A* أقصر طريق مفتوح، فيُقوَّم ويُوسَّط في كل ممر.
يبقى حساب المسار داخل طابق واحد. تُرسم السلالم والمصاعد والسلالم المتحرّكة وتُسمّى على الخريطة، لكن البحث لا يمرّ عبرها، ولا يوجد خيار «تفضيل المصاعد». الرحلة بين الطوابق مساران: واحد إلى المصعد في الطابق الأول، وآخر من البسطة في الطابق التالي. القواعد الكاملة في توثيق الإرشاد.
سلّم الهندسة للأسطول
لا يتيح Spatial Map حساب المسارات عبر API أو SDK أو موصل لأنظمة إدارة الأساطيل، ولا ينشر رسمًا بيانيًا للملاحة. ما يقدّمه لفريق الروبوتات هو الهندسة المصدرية. في المحرّر، يفتح التصدير في قائمة Data نافذة Export shapes… التي تكتب المنشأة بصيغة GeoJSON (FeatureCollection يحمل فيها كل عنصر نوعه في properties.kind وهندسته الكاملة) أو JSON أو Excel أو CSV — الكل، أو أنواعًا تختارها (الخطوط والجدران، الأبواب، الرفوف، المساحات، السلالم…) أو التحديد فقط.
{
  "type": "FeatureCollection",
  "features": [
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70061, 41.50012], [-81.70002, 41.50013]] },
      "properties": { "id": 412, "kind": "line", "name": "North wall", "floorPlanId": 48, "rotation": 0 }
    },
    {
      "type": "Feature",
      "geometry": { "type": "LineString", "coordinates": [[-81.70041, 41.50012], [-81.70037, 41.50012]] },
      "properties": { "id": 88, "kind": "door", "name": "Dock door 3", "floorPlanId": 48, "rotation": 0 }
    }
  ]
}اعرض الأسطول على الخريطة — مراقبة لا تحكّم
حيث يفيد Spatial Map يوميًا فهو الرؤية. إن كان نظام إدارة الأسطول أو البرمجيات الوسيطة قادرًا على الإبلاغ عن موقع كل روبوت، فيمكن للخريطة إظهاره بجوار الرفوف والأشخاص والمخزون الذي تعرضه أصلًا:
- 1أنشئ جدولًا للأسطول
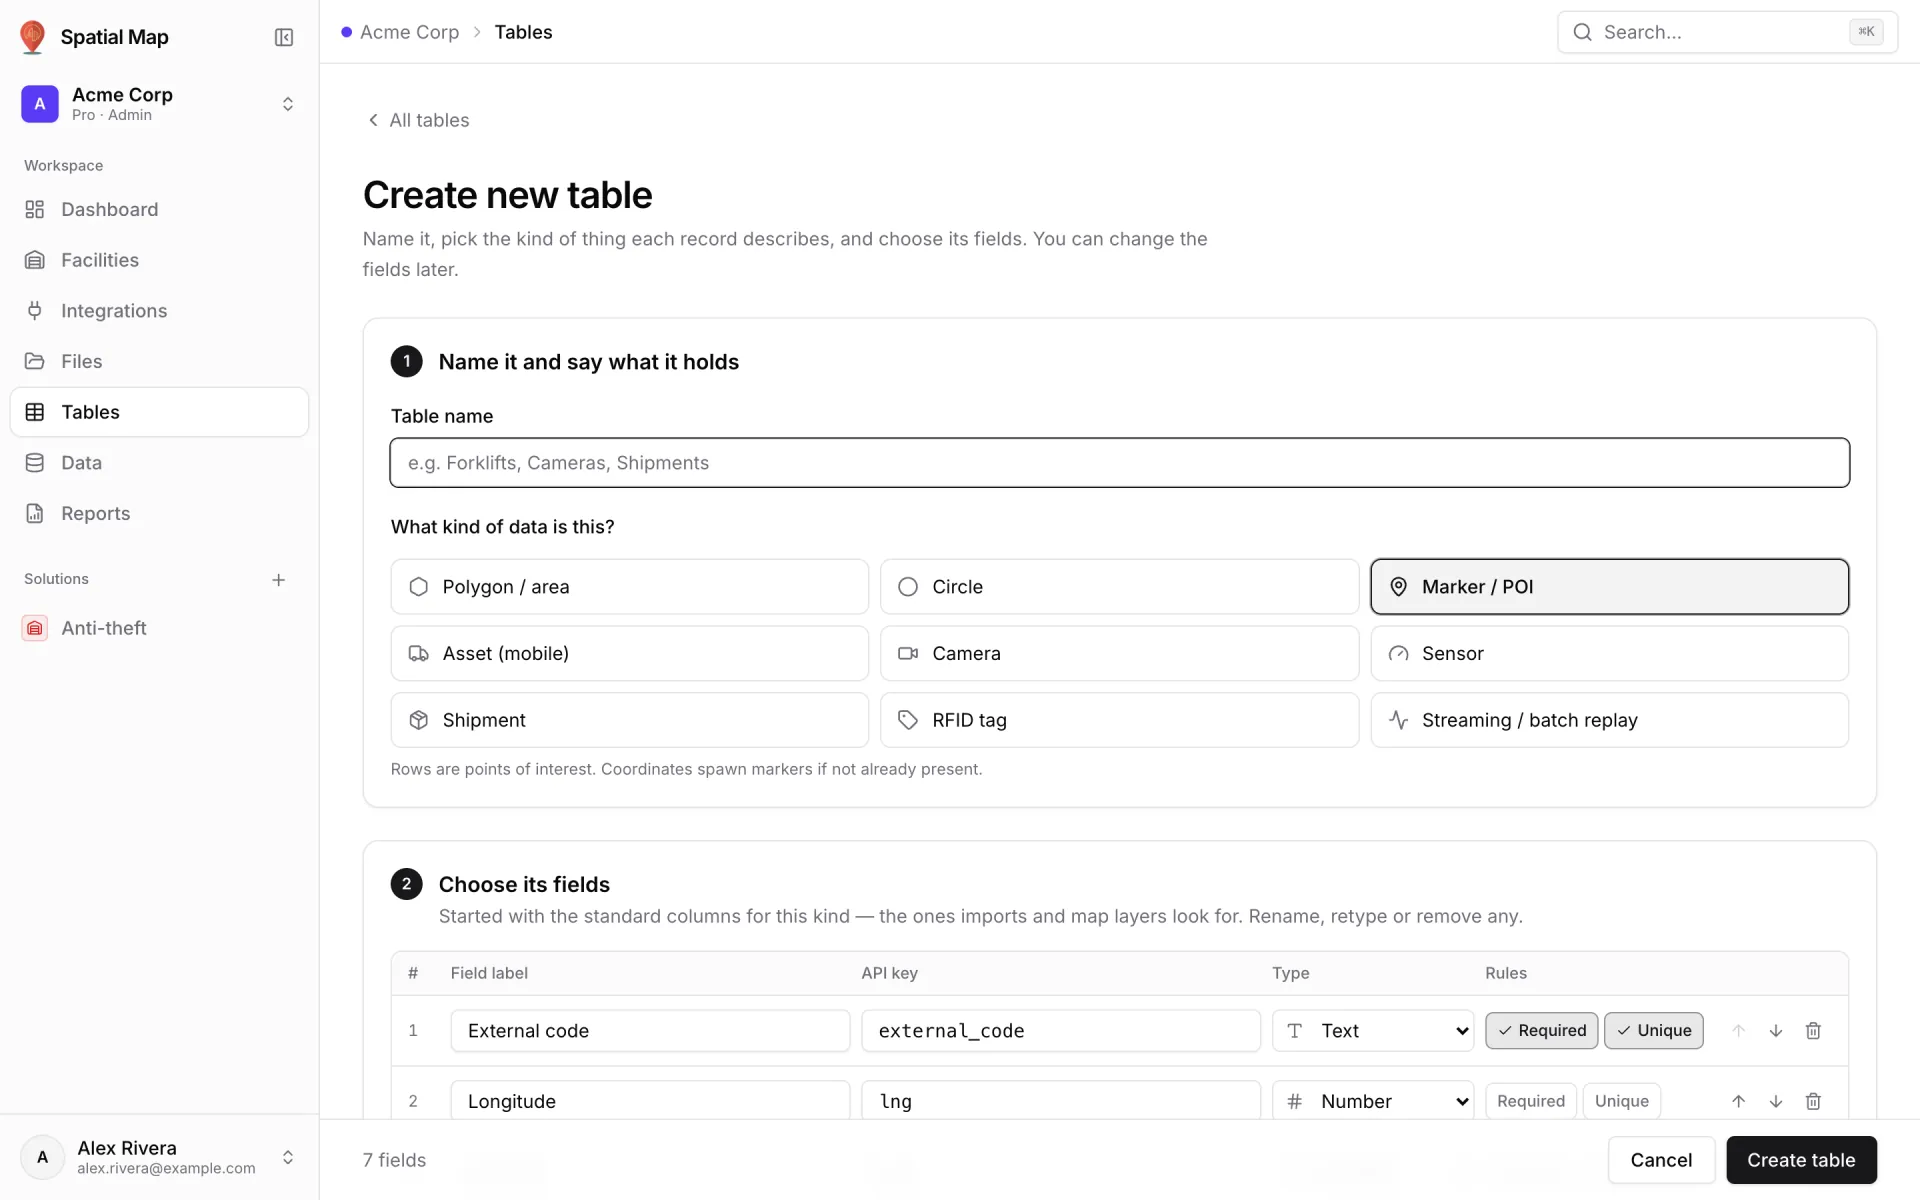
في Tables أنشئ جدولًا مثل «Forklifts» أو «AMRs» واختر Asset (mobile). يبدأ بالأعمدة القياسية — رمز خارجي مع خطّي الطول والعرض — وتضيف أنت البطارية أو الحالة أو المهمة (الجداول).
- 2زوّده بالمواقع
أرسل الصفوف من البرمجيات الوسيطة عبر واجهة الكتابة للجدول — رمز وصول لكل جدول، وكتابة مجمّعة حتى 1,000 صف في كل استدعاء، و60 طلبًا في الدقيقة لكل رمز افتراضيًا — أو دع الجدول يسحب البيانات من نقطة REST وفق جدول زمني (يعمل السحب نحو مرة في الدقيقة). إنها رؤية شبه آنية، لا حلقة تحكّم.
- 3اربطه بالمنشأة
أضف رابط بيانات بوضع Live location marker لوضع كل روبوت عند إحداثياته، أو Movement trails لرسم مساراته الأخيرة، أو Historical movement لإعادة تشغيل سجل تغييرات الجدول بمشغّل أسفل الخريطة (روابط البيانات).
- 4أنشئ تقارير عن العمل
سجّل المهام أيضًا في جدول. يحتفظ العرض التجريبي Acme Warehouse بسجل Pick Events فيه رافعة شوكية لكل حدث، ويحوّله تقريره Forklift Utilization إلى مخطط حلقي للرحلات لكل رافعة — والمعالج نفسه يصلح لمهام الروبوتات.
ما الذي تتوقّعه
للجانب البشري من حساب المسارات نفسه — زر Navigate في العارض وأزمنة المشي والتوجيهات خطوة بخطوة — اقرأ الإرشاد الداخلي مع توجيهات خطوة بخطوة. وللعمليات المحيطة بالروبوتات راجع Spatial Map للمستودعات.
جرِّب المنصة التي تستحقها بياناتك.
تحوِّل Spatial Map جداول البيانات وتدفقات المستشعرات ورسومات CAD إلى مشهد ثلاثي الأبعاد حي للمنشأة — بلا تثبيت، وتجربة مجانية سبعة أيام.
شاهده مباشرة
اقرأ أيضًا
- تحليل معمقبرنامج الإرشاد الداخلي: اتجاهات خطوة بخطوة على مخطط مبناكيتوقف GPS عند الباب الأمامي. إليك كيف يبني Spatial Map مسارات المشي من المخطط الذي تحدّثه أصلًا، ويقدّم للزوّار اتجاهات خطوة بخطوة في العارض، وبصراحة: أين تقف اليوم الطوابق والمصاعد وإمكانية الوصول.
- تحليل معمقمن المخطط إلى توأم رقمي بالذكاء الاصطناعي: ما القادم وكيف تفعلها اليومذكاء اصطناعي يحوّل المخطط إلى غرف وجدران هو الاختصار الأكثر طلبًا في مشاريع التوأم الرقمي. أداتنا AI Map قيد التطوير ولا يمكن استخدامها بعد. إليك ما تُبنى لتفعله، وطريقة العمل التي توصلك إلى النتيجة نفسها اليوم.
- تحليل معمقإخفاء علامات Mapbox GL: كيف نحجب علامات HTML خلف الطوابق والجدران والرفوف ثلاثية الأبعادخيار occludedOpacity في Marker من Mapbox يستجيب للتضاريس ثلاثية الأبعاد فقط، لا لبلاطات الطوابق أو الجدران أو الرفوف. هذا اختبار العمق التحليلي الذي نستخدمه بدلًا منه، والفخاخ التي واجهناها في طبقات symbol.